One Platform, Multiple Control Sources: Wie NX NextMotion Steuerrechte zwischen Fahrer, Teleoperation und Autonomie koordiniert
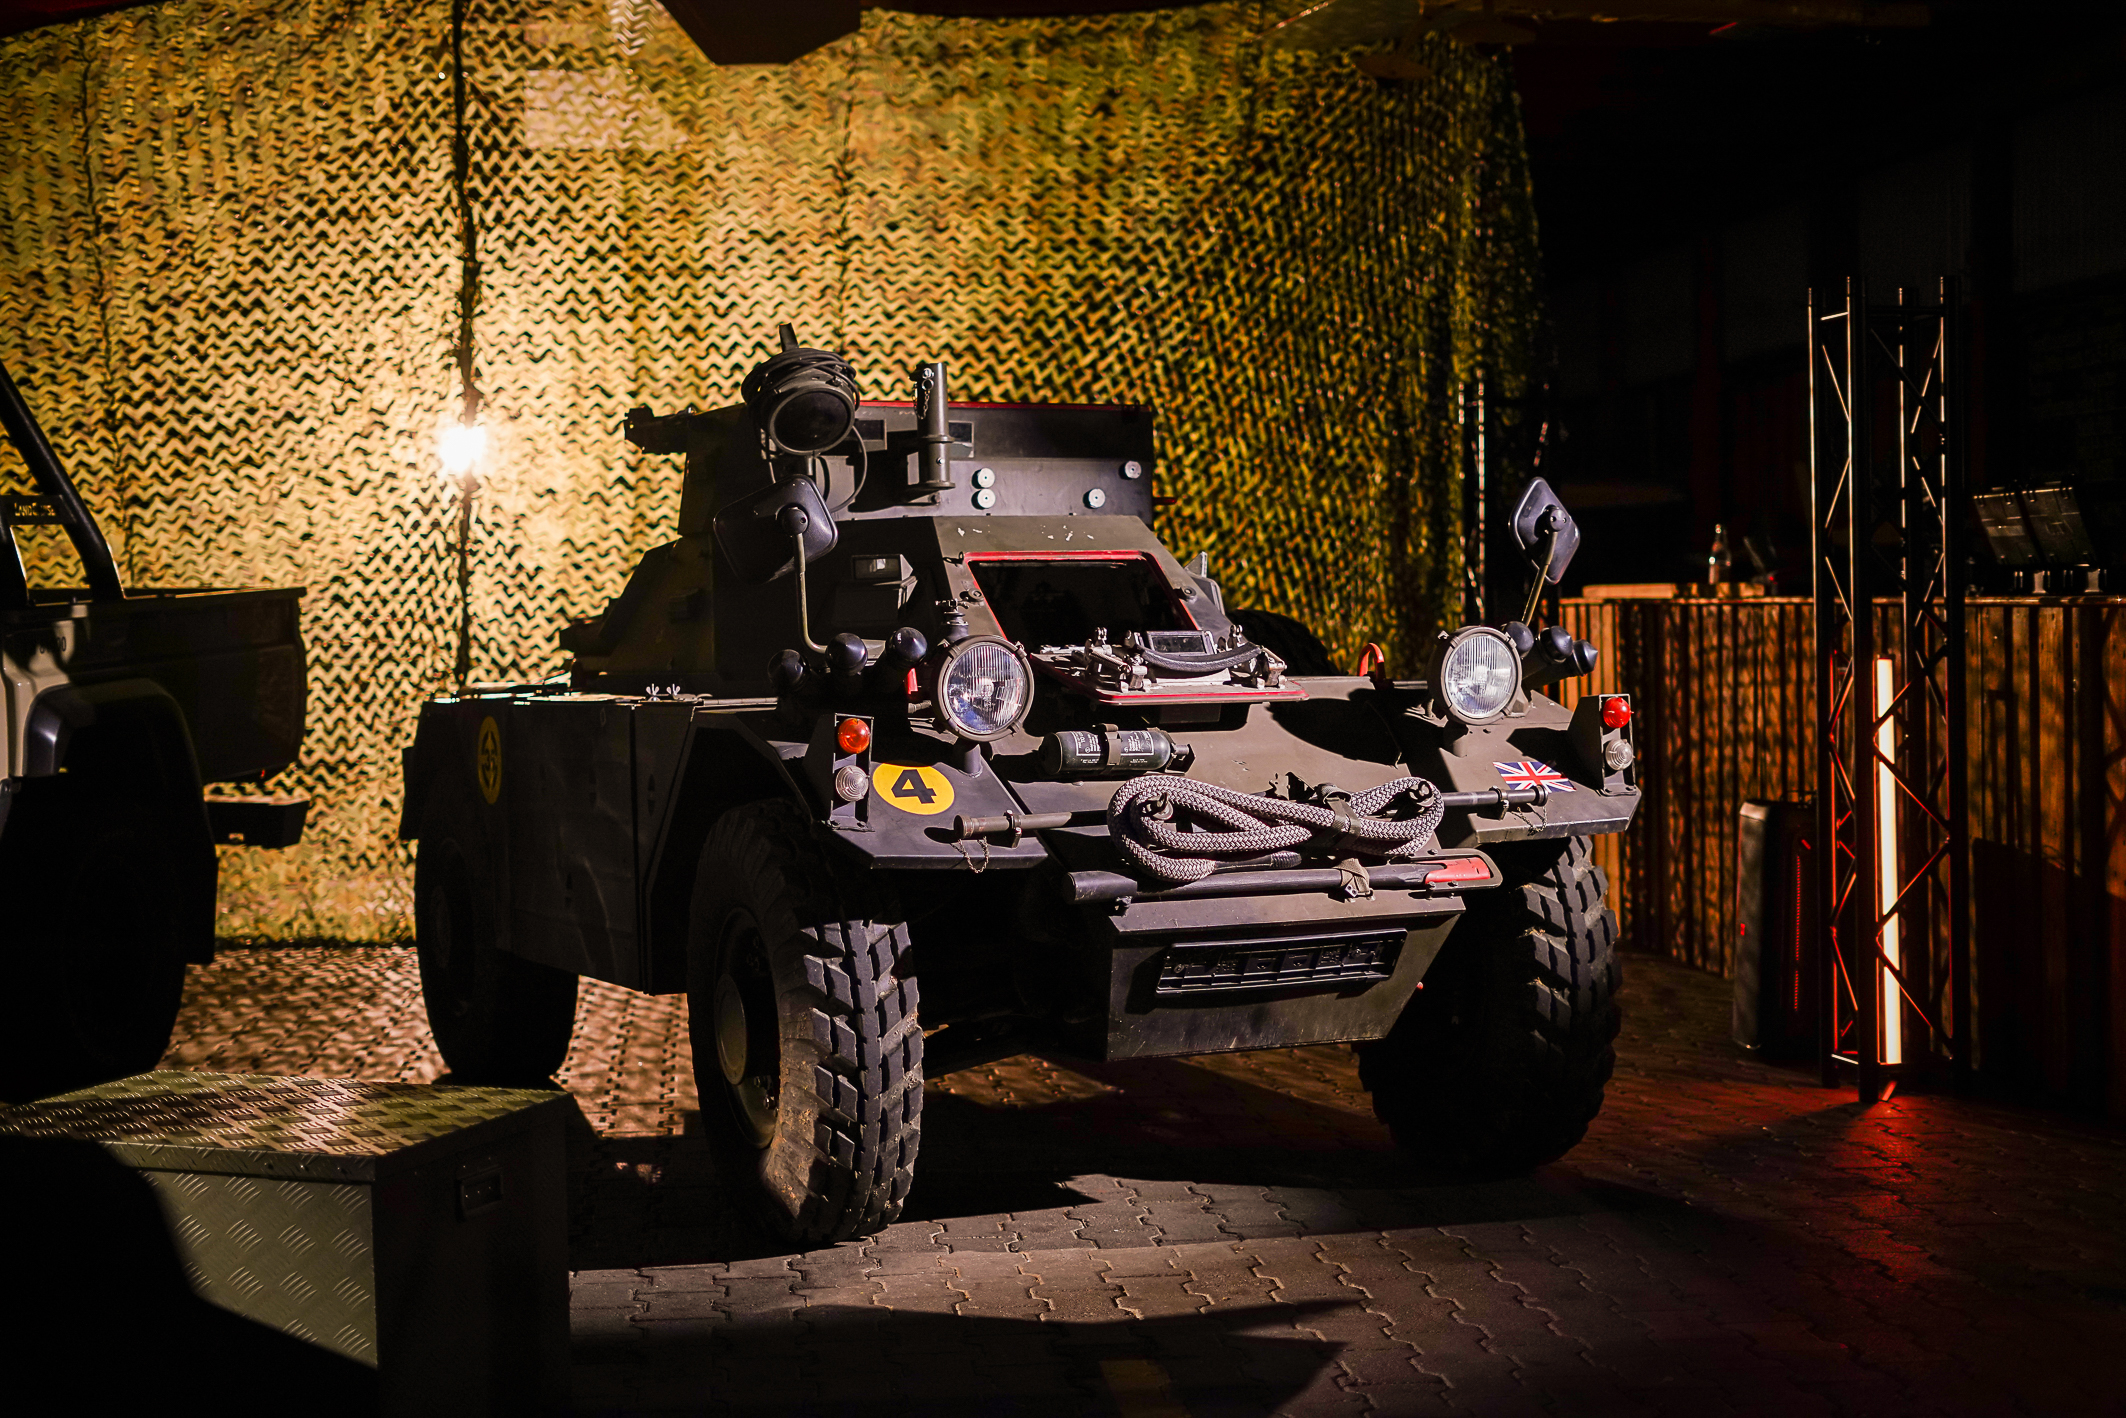
Defence-Plattform als Grundlage für unterschiedliche Betriebsarten: Fahrer, Teleoperation und automatisierte Fahrsysteme können über eine gemeinsame Drive-by-Wire-Architektur angebunden werden. Foto: Arnold NextG
Digitale Steuerbarkeit schafft neue Möglichkeiten – und die Notwendigkeit, eindeutig zu entscheiden, welche Steuerquelle welche Fahrzeugfunktion führen darf.
TECHNOLOGISCHER KERN
Die Arbitrierung zwischen Fahrer, Teleoperation und Autonomie ist eine Kernfähigkeit von NX NextMotion. Die Control Layer bewertet Steueranforderungen, koordiniert Steuerrechte und ermöglicht definierte Übergänge zwischen unterschiedlichen Betriebsarten.
Drive-by-Wire öffnet Lenkung, Bremse und Antrieb für elektronische Steueranforderungen. Gerade auf Defence-Plattformen, die bemannte, teleoperierte und automatisierte Betriebsarten innerhalb derselben Fahrzeugarchitektur verbinden sollen, können dadurch unterschiedliche Steuerquellen auf dieselben Bewegungsfunktionen zugreifen. Diese Flexibilität erzeugt gleichzeitig eine neue sicherheitsrelevante Aufgabe. Wenn mehrere Quellen auf dieselben Bewegungsfunktionen zugreifen können, darf die Control Layer Anforderungen nicht lediglich weiterleiten. Sie muss eindeutig bestimmen, welche Quelle in welchem Systemzustand welche Funktion führen darf.
Arbitrierung statt paralleler Befehlsweiterleitung
Die von Arnold NextG entwickelte Drive-by-Wire-Plattform NX NextMotion enthält eine Arbitrierungsschicht für Fahrer, Teleoperation und automatisierte Fahrsysteme. Sie prüft Steueranforderungen kontinuierlich auf Plausibilität und Konsistenz und setzt sie in Beziehung zu Systemzustand, Verfügbarkeit und Zeitverhalten. Damit wird aus mehreren potenziellen Steuerquellen eine kontrollierte Fahrzeugführung. Entscheidend ist nicht allein, von welcher Quelle eine Anforderung stammt. Entscheidend ist auch, ob sie im jeweiligen Systemzustand zulässig und konsistent mit den übrigen Anforderungen ist.
Im Konfliktfall führt NX NextMotion einen definierten Übergang aus. Nichtdeterministische Zustandswechsel werden ausgeschlossen. Für diese Übergänge beschreibt das zugrunde liegende Systemkonzept Fehlerreaktionszeiten von unter fünf Millisekunden.
Der Übergang ist selbst eine sicherheitsrelevante Funktion
Ein Wechsel zwischen Fahrer, Teleoperation und automatisiertem Betrieb ist mehr als ein organisatorischer Moduswechsel. Er verändert den aktiven Steuerungspfad des Fahrzeugs und ist deshalb selbst sicherheitsrelevant. Beim Übergang muss eindeutig feststehen, welche Quelle die Führung einer Fahrzeugfunktion abgibt, welche sie übernimmt und wie die Steueranforderungen während dieses Wechsels behandelt werden.
NX NextMotion bildet solche Übergänge als definierte Systemzustände mit kontrolliertem Zeitverhalten ab. So bleibt nachvollziehbar, welche Steuerquelle zu welchem Zeitpunkt auf welche Fahrzeugfunktion wirkt. Gerade bei Fahrzeugarchitekturen, in denen bemannte, teleoperierte und automatisierte Betriebsarten zusammengeführt werden, wird diese eindeutige Zustandsführung zu einer grundlegenden Voraussetzung.
Gemischte Zustände sind Teil der Realität
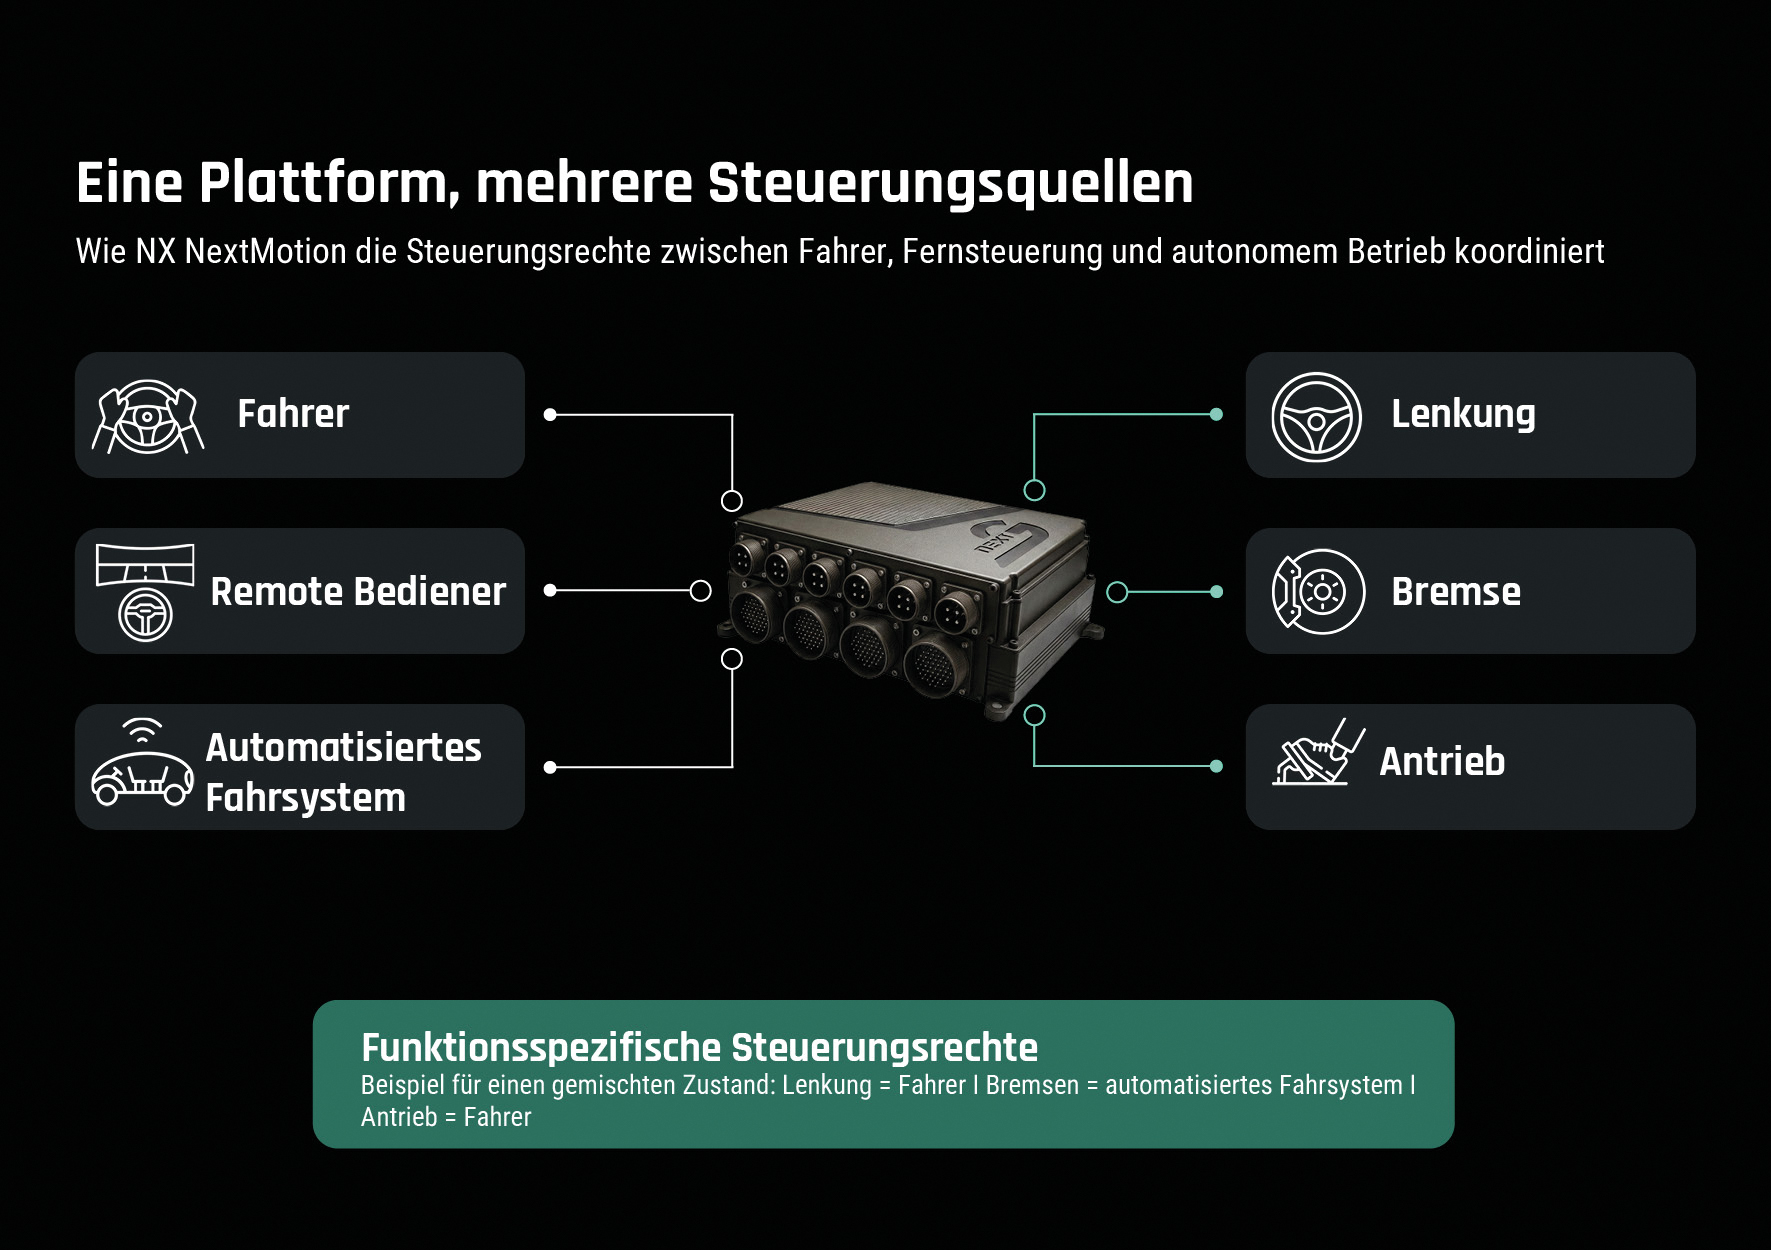
Nicht jeder Wechsel bedeutet, dass sämtliche Fahrzeugfunktionen vollständig von einer Steuerquelle an eine andere übergeben werden. Manned-Unmanned Teaming und assistierte Betriebsarten können zu gemischten Zuständen führen. Ein Beispiel aus der NX-NextMotion-Architektur: Der Fahrer greift in die Lenkung ein, während ein automatisiertes Fahrsystem weiterhin die Bremsfunktion regelt. Der ATZ-Fachbeitrag beschreibt solche Konstellationen als virtuelle Sollkanäle innerhalb der Arbitrierungsarchitektur.
Damit wird deutlich: Steuerrechte müssen funktionsbezogen betrachtet werden. Eine belastbare Control Layer muss deshalb nicht nur verschiedene Steuerquellen anbinden können. Sie muss ihre Anforderungen so koordinieren, dass eindeutig bleibt, welche Quelle eine konkrete Fahrzeugfunktion führt und wie unterschiedliche Anforderungen innerhalb derselben Bewegungsarchitektur zusammenwirken. Der technologische Mehrwert liegt damit nicht in der bloßen Anzahl möglicher Steuerquellen, sondern in ihrer kontrollierten Koordination.
Arbitrierung löst nicht jede Architekturfrage
Die Arbitrierung beantwortet, welche Steuerquelle in einem definierten Systemzustand welche Fahrzeugfunktion führen darf. Damit schafft sie eindeutige Zuständigkeiten zwischen Fahrer, Teleoperation und automatisierten Fahrsystemen und verhindert konkurrierende oder unklare Zugriffe auf dieselben Bewegungsfunktionen.
Damit ist jedoch noch nicht jede Frage der Fahrzeugbewegung beantwortet. Auch eine formal gültige und eindeutig zugeordnete Steueranforderung trifft auf eine reale Plattform mit konkreten physikalischen und technischen Randbedingungen. Die Arbitrierung entscheidet über das Steuerrecht – nicht darüber, ob jede angeforderte Bewegung unter den aktuellen Bedingungen der Plattform kontrolliert ausgeführt werden kann. Genau an dieser Systemgrenze entsteht eine weitere Architekturaufgabe.

Technologischer Nutzen für kombinierte Operationen
Für Defence-Plattformen ermöglicht eine kontrollierte Arbitrierung, bemannte, teleoperierte und automatisierte Betriebsarten innerhalb derselben Fahrzeugarchitektur zusammenzuführen. Für Hersteller und Systemintegratoren bedeutet das: Unterschiedliche Betriebsarten müssen nicht zwangsläufig als voneinander getrennte Fahrzeugsteuerungen entwickelt werden. Sie können auf einer gemeinsamen Control Layer aufsetzen, die Steuerrechte, Zustände und Übergänge kontrolliert behandelt. Das ist insbesondere dort relevant, wo sich der Automatisierungsgrad einer Plattform über ihre Lebensdauer verändert oder unterschiedliche Betriebsarten parallel vorgesehen sind.
Für Defence-Anwendungen entsteht daraus eine wichtige Grundlage für Manned-Unmanned Teaming, Teleoperation und automatisierte Fahrzeugfunktionen: Nicht die Zahl der angebundenen Steuerquellen entscheidet über die Beherrschbarkeit der Plattform, sondern die Architektur, die ihren Zugriff auf die Fahrzeugbewegung koordiniert.
Ausblick
Mehrere Steuerquellen können damit kontrolliert auf dieselbe Fahrzeugplattform zugreifen. Doch auch eine eindeutig berechtigte Steuerquelle ist nur ein Teil der Gesamtarchitektur. Der nächste Beitrag richtet den Blick auf eine andere Frage: Was bleibt nach einem Fehler tatsächlich verfügbar – und wie lässt sich Fahrzeugbewegung auch unter degradierten Bedingungen kontrolliert fortführen?
WE CONTROL WHAT MOVES
Quelle / technische Einordnung
ATZheavy duty 02/2026, Fachartikel
„Drei Steuerquellen, eine Architektur – Eine fail-operational Drive-by-Wire-Plattform zur integrierten Steuerung für Autonomie, Teleoperation und Fahrereingriff“.
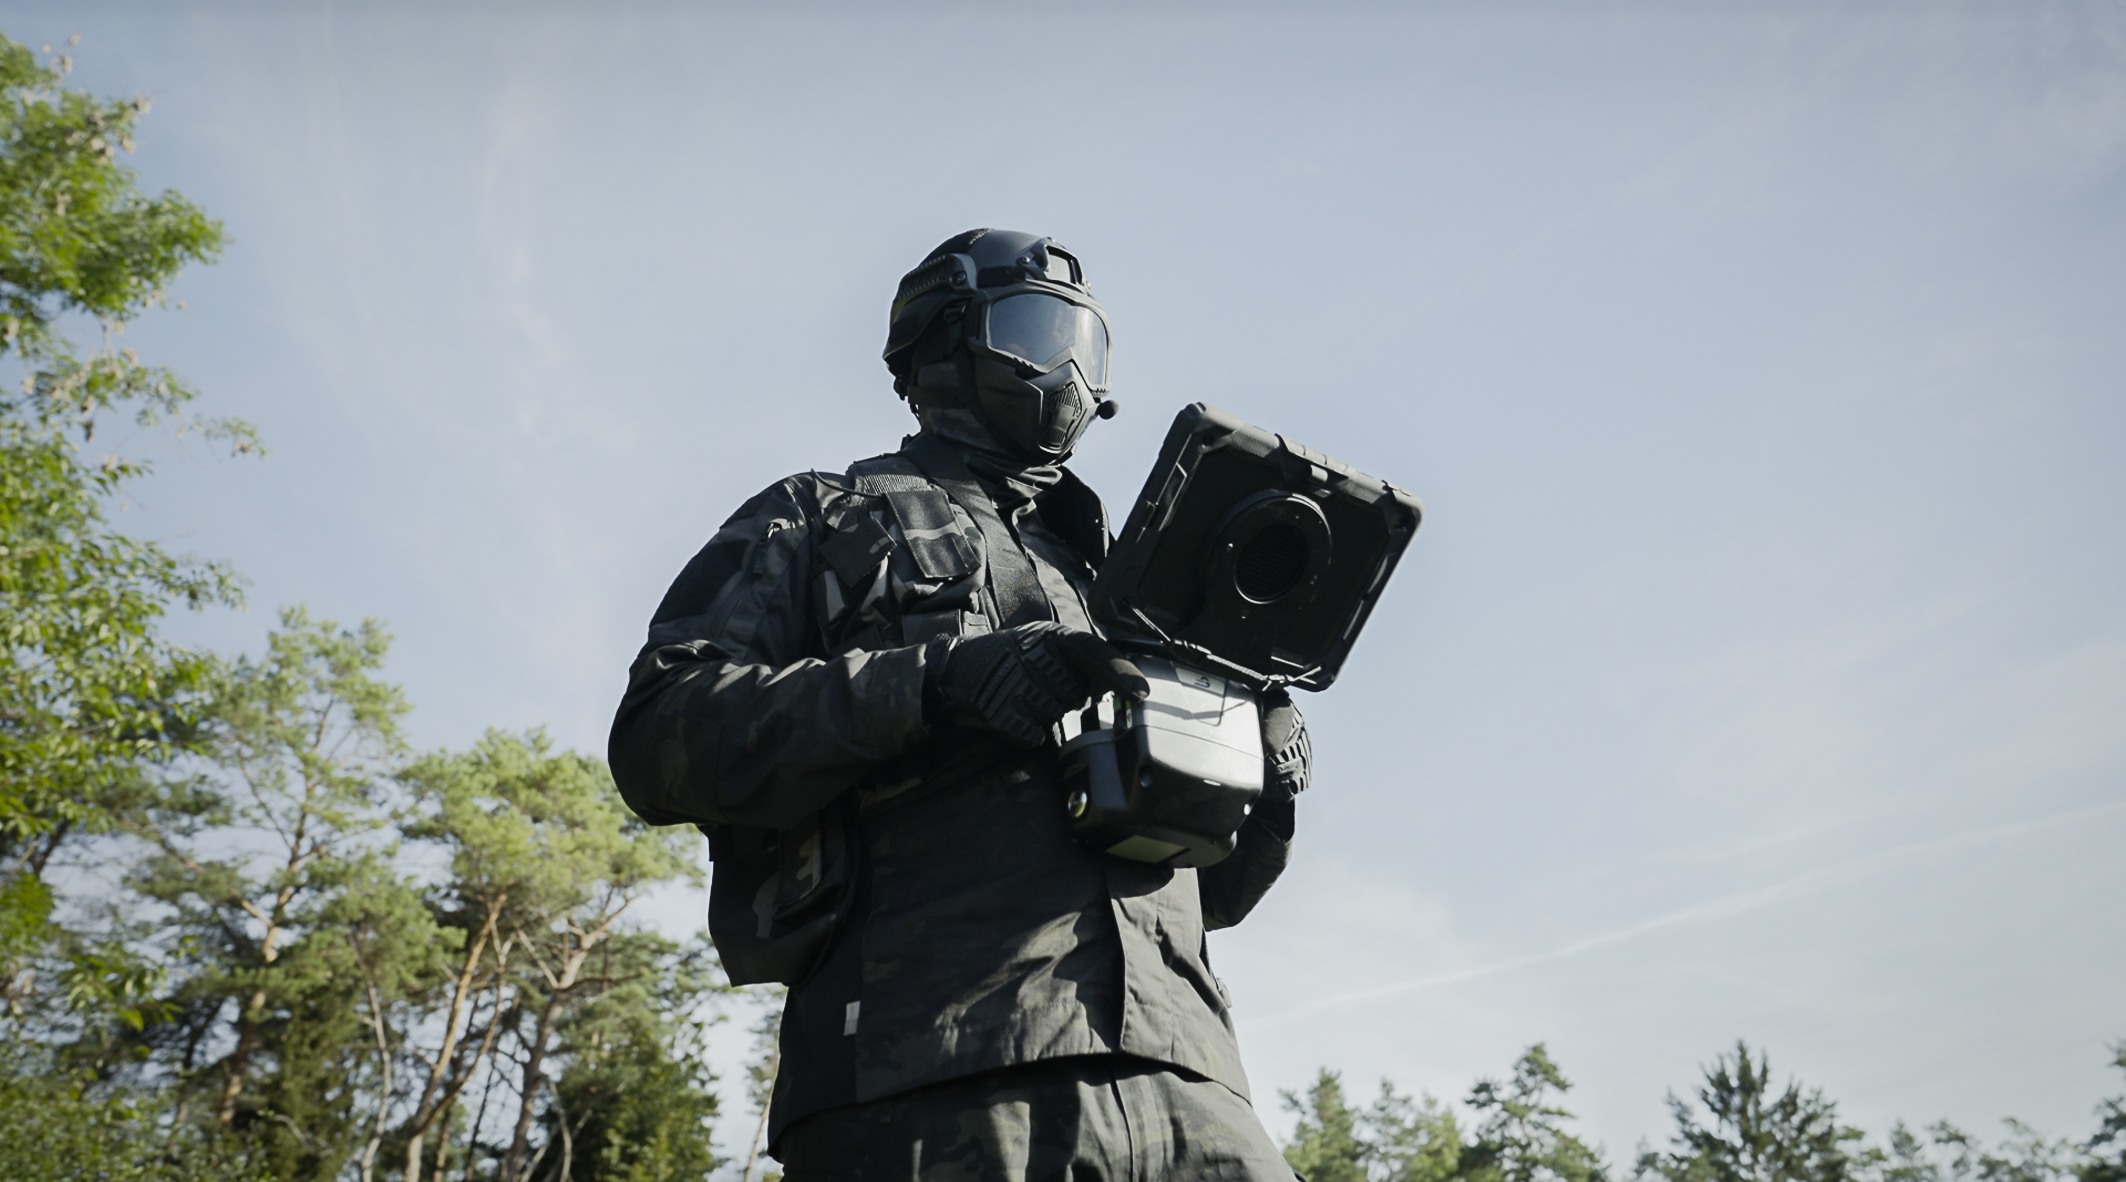
Remote Operator als eine von mehreren Steuerquellen: NX NextMotion koordiniert funktionsbezogen, welche Quelle auf Lenkung, Bremse und Antrieb zugreifen darf. Foto: Arnold NextG
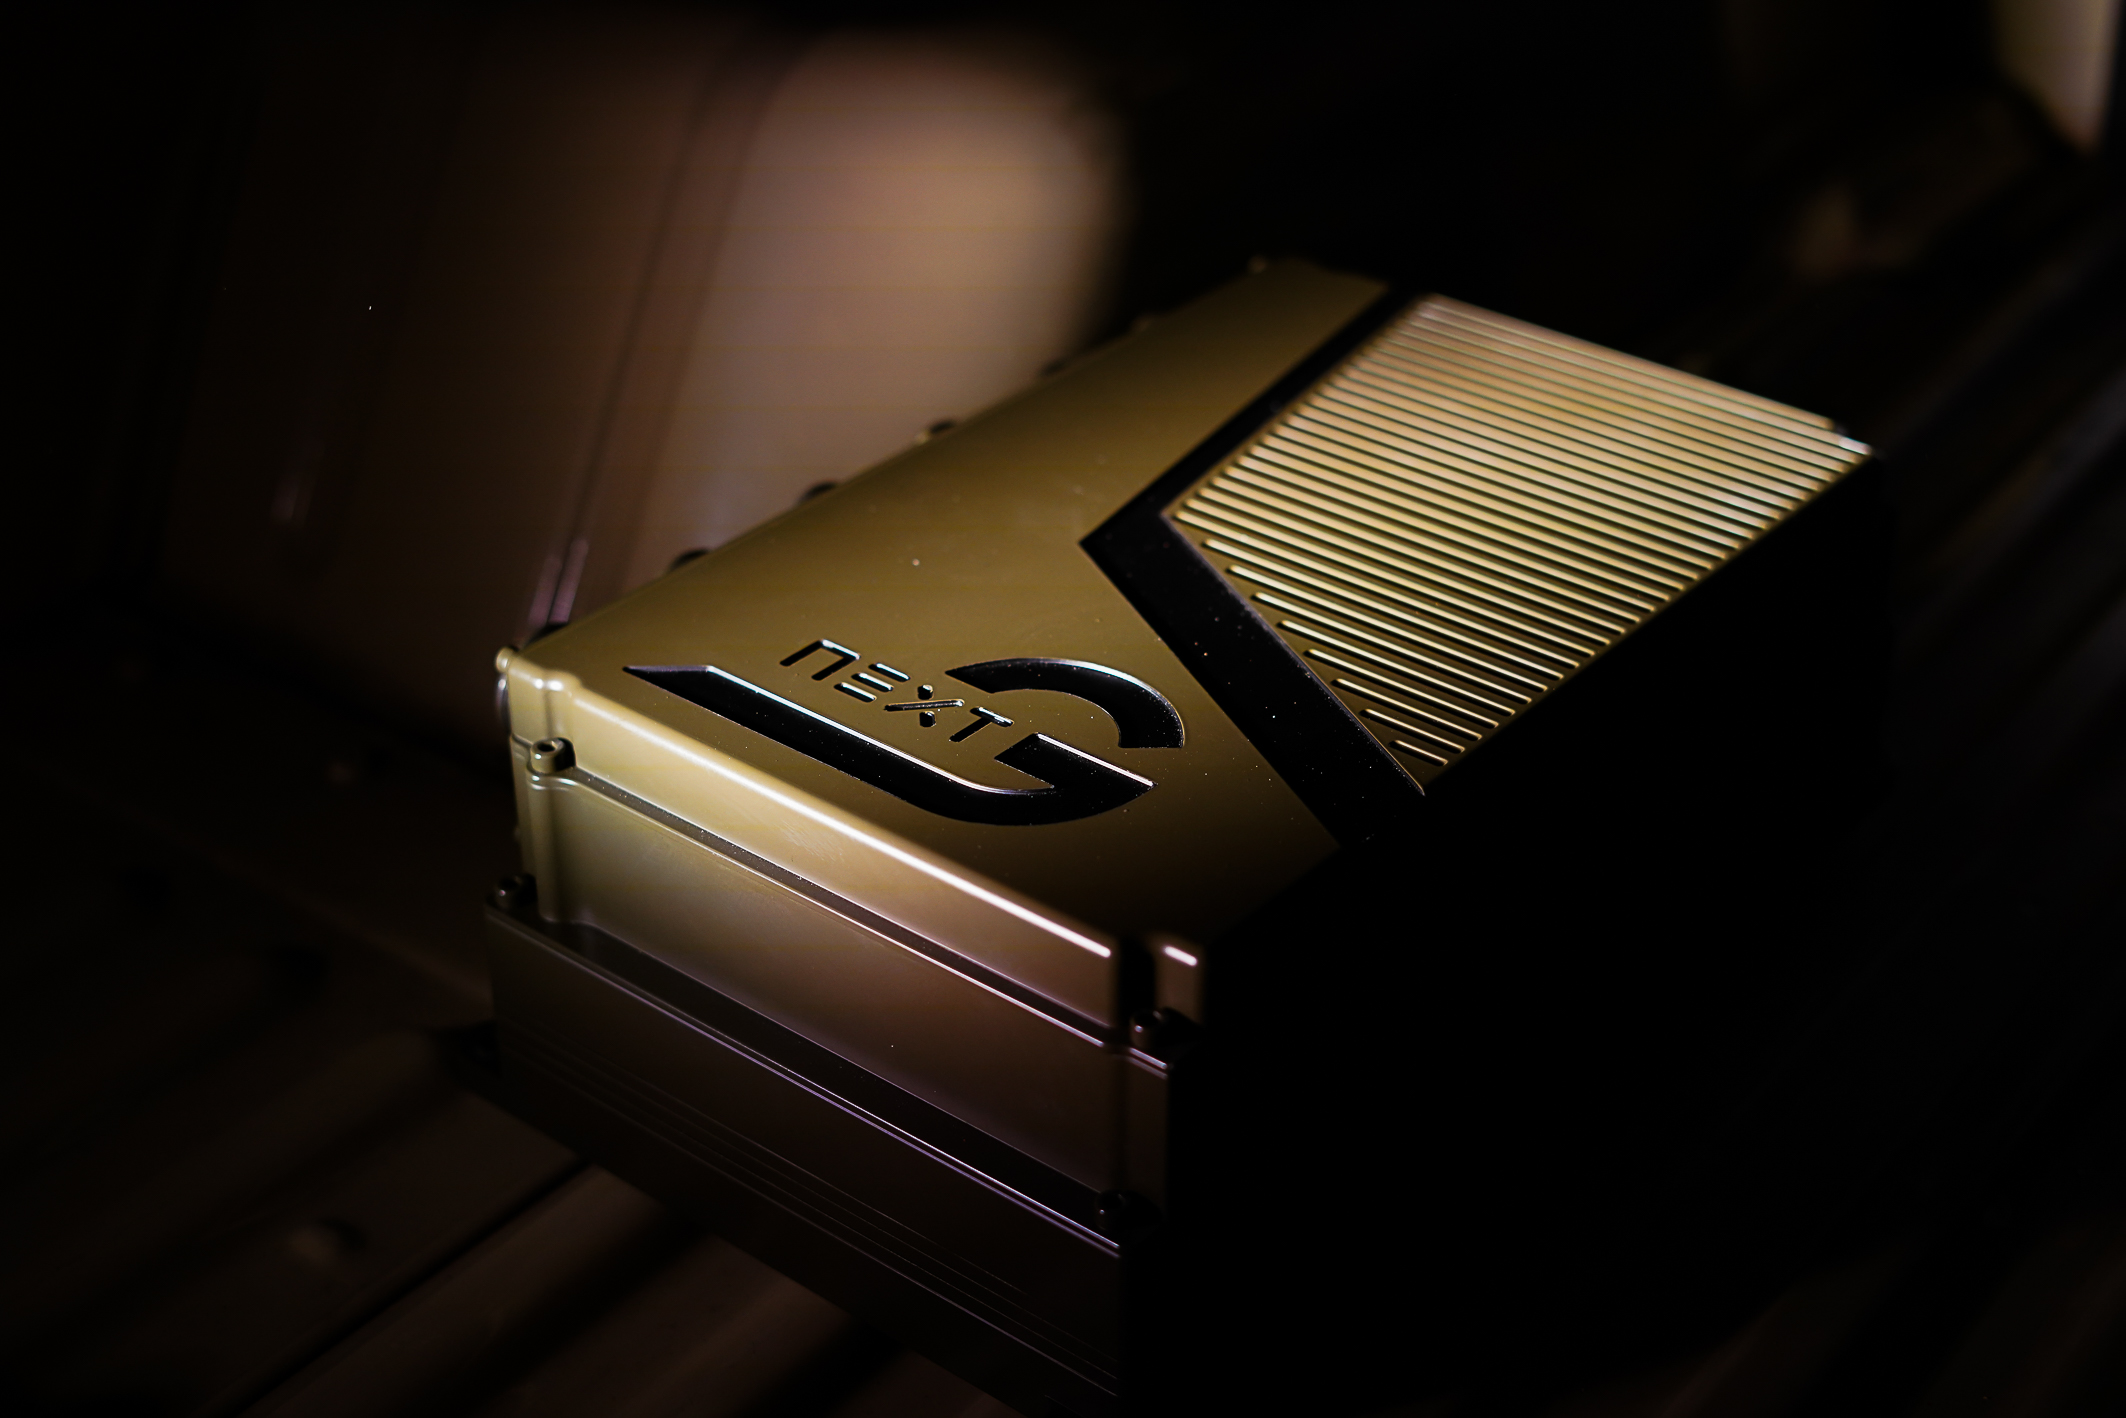
NX NextMotion bildet die Drive-by-Wire Control Layer von Arnold NextG. Die Plattform koordiniert Steueranforderungen und ermöglicht definierte Übergänge zwischen Fahrer, Teleoperation und automatisierten Fahrsystemen. Foto: Arnold NextG