Precision Remote Operations
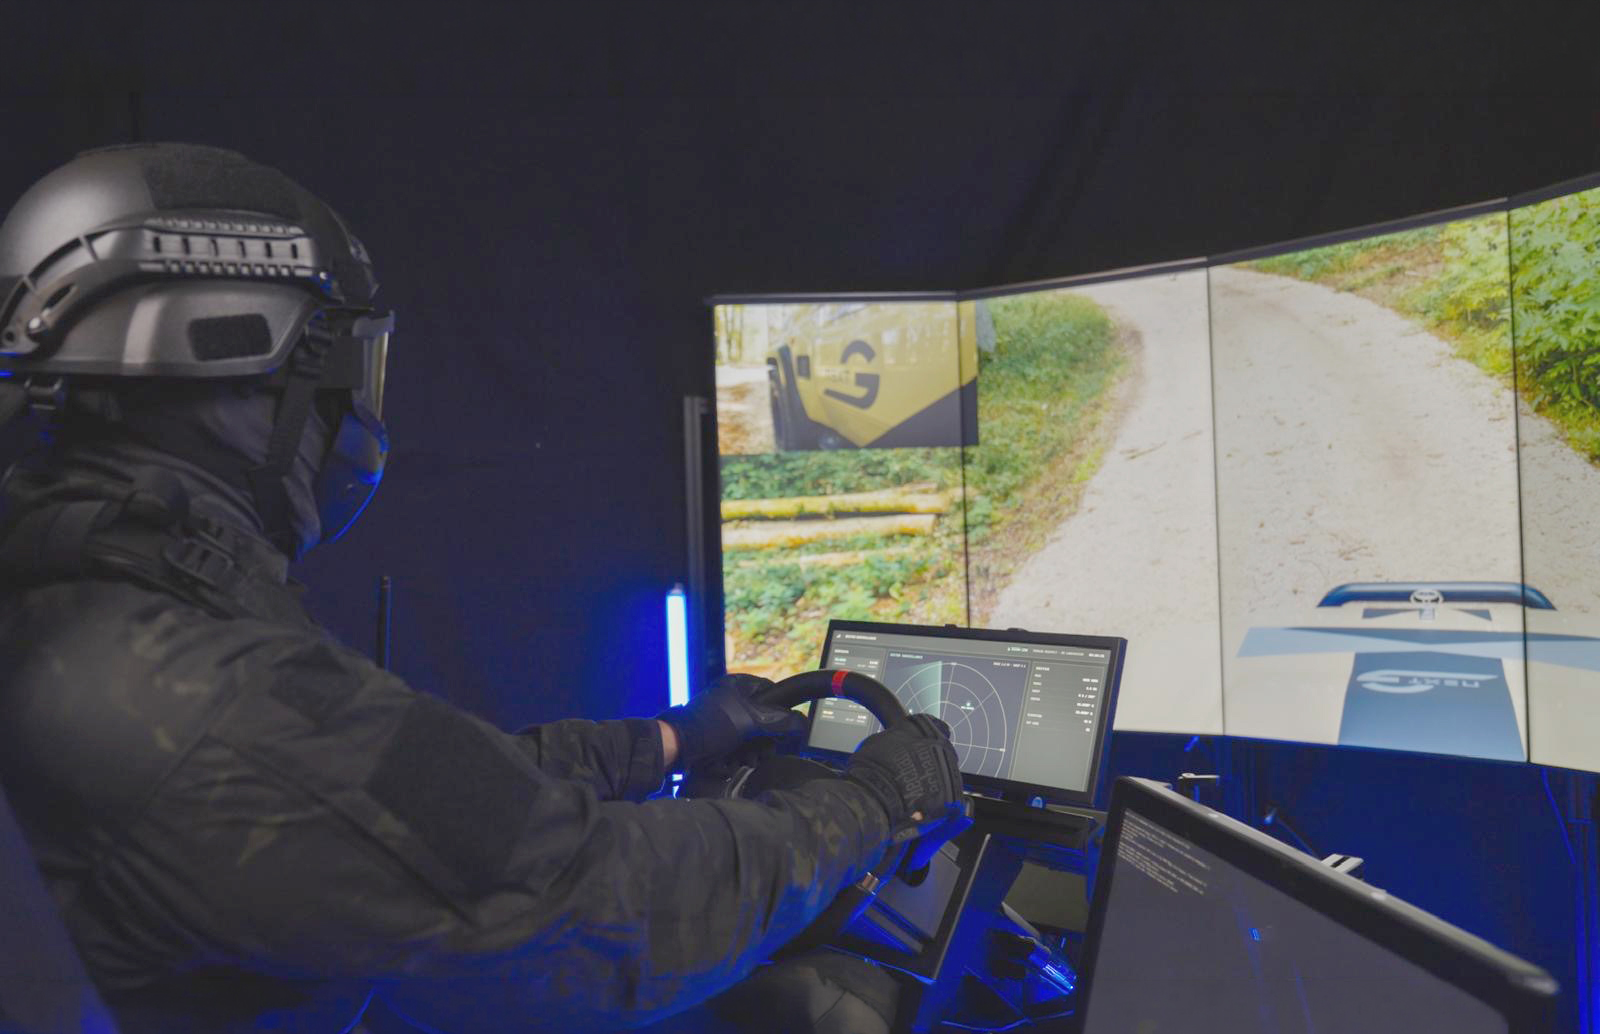
Teleoperation in der Praxis: Der Remote Operator führt die Plattform über Drive-by-Wire und erhält Rückmeldungen über Bild-, Daten- und Haptikkanäle. Foto: Arnold NextG
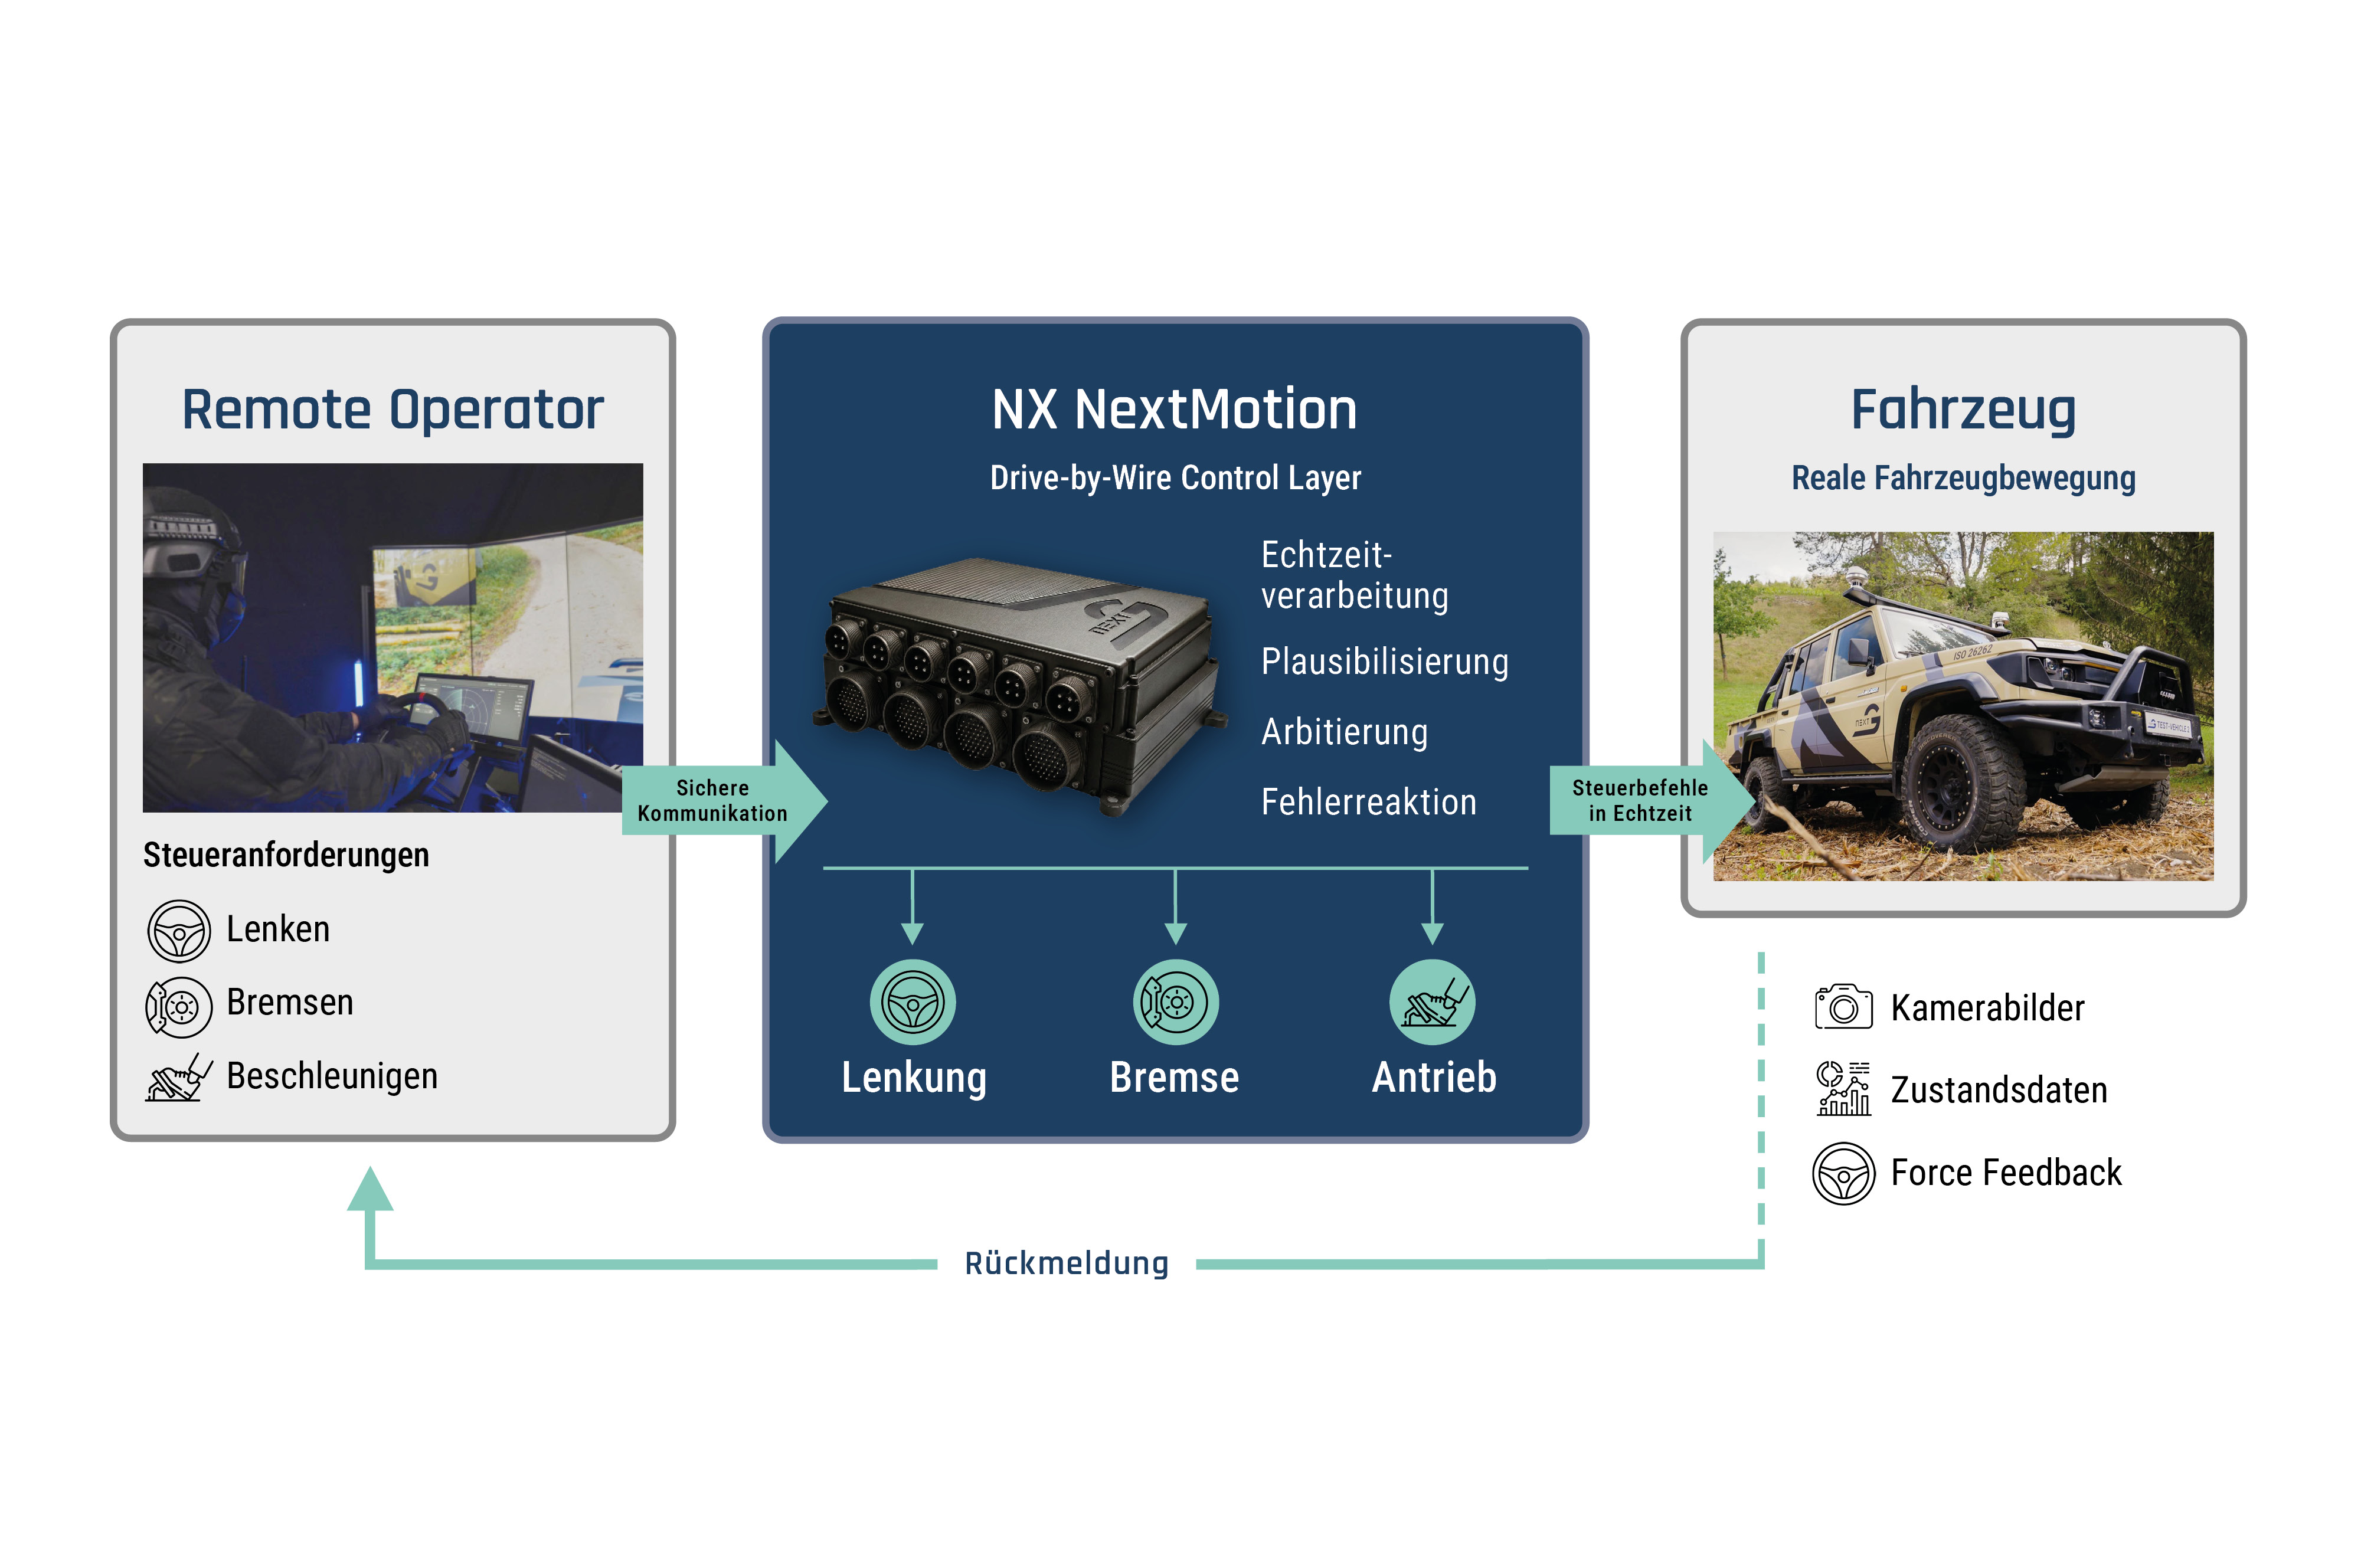
Geschlossener Drive-by-Wire-Regelkreis für Teleoperation: Steueranforderung, Fahrzeugbewegung und Rückmeldung sind in einer gemeinsamen Architektur verbunden. Foto: Arnold NextG
Precision Remote Operations: Warum Teleoperation einen geschlossenen Drive-by-Wire-Regelkreis braucht
Teleoperation beginnt nicht bei der Funkverbindung, sondern bei der kontrollierten Umsetzung und Rückmeldung von Fahrzeugbewegung.
TECHNOLOGISCHER KERN
NX NextMotion von Arnold NextG verbindet externe Steueranforderungen mit Lenkung, Bremse und Antrieb - in Echtzeit, rückgekoppelt und sicherheitsgerichtet.
Drive-by-Wire löst die Fahrzeugbewegung von der ausschließlich mechanischen Bedienung durch einen Fahrer. Lenkung, Bremse und Antrieb werden über elektronische Signalpfade geführt. Dadurch können Anforderungen unterschiedlicher Steuerquellen kontrolliert in reale Fahrzeugbewegung umgesetzt werden - unabhängig davon, ob sie von einem Fahrer, einem Remote Operator oder einem automatisierten Fahrsystem stammen.
Für die Teleoperation ist genau das die technische Grundlage. Eine Funkverbindung kann Steueranforderungen übertragen. Sie stellt jedoch nicht sicher, dass das Fahrzeug diese Anforderungen präzise, plausibel und fehlertolerant umsetzt – und ebenso wenig, dass der Operator eine belastbare Rückmeldung über die tatsächliche Fahrzeugreaktion erhält. Erst die Drive-by-Wire-Architektur schafft einen durchgängigen, rückgekoppelten Steuerungspfad vom externen Bedienplatz bis zur realen Fahrzeugbewegung und zurück.
Was Drive-by-Wire für die Teleoperation leistet
In einer Drive-by-Wire-Architektur werden Steueranforderungen erfasst, verarbeitet, auf Plausibilität geprüft und anschließend über die Aktuatorik umgesetzt. Gleichzeitig überwacht das System den Zustand der beteiligten Komponenten und kann auf erkannte Fehler mit definierten Reaktionen antworten.
Für eine teleoperierte Plattform entstehen daraus vier zentrale Fähigkeiten: elektronischer Zugriff auf die Bewegungsfunktionen, präzise Umsetzung externer Steueranforderungen, Rückmeldung des tatsächlichen Fahrzeugverhaltens und definierte Reaktionen bei eingeschränkter Systemverfügbarkeit.
Teleoperation ist damit kein separates Fernsteuerungsmodul, das nachträglich auf ein Fahrzeug aufgesetzt wird. Sie ist eine mögliche Steuerquelle innerhalb der sicherheitsgerichteten Bewegungsarchitektur.

Wenn der Fahrer nicht mehr im Fahrzeug sitzt
Mit der elektronischen Steuerbarkeit entsteht eine weitere Herausforderung: Der Remote Operator befindet sich außerhalb des Fahrzeugs. Die unmittelbaren Rückmeldungen über Lenkrad, Bremspedal, Fahrersitz und Fahrzeugbewegung entfallen.
Je nach Systemauslegung können relevante Rückmeldungen zu Lenkkräften, Schlupf, Fahrzeugreaktion oder Untergrund dem Operator über geeignete visuelle, digitale oder haptische Rückkanäle zugänglich gemacht werden. Der Operator benötigt nicht nur die Information, wohin sich das Fahrzeug bewegt. Er muss auch erkennen können, wie die Plattform auf seine Eingaben reagiert.
Auch die Übertragungszeit wird Teil des Regelkreises. Ein ziviler Referenzrahmen für Teleoperation nennt eine maximale Gesamtlatenz von 200 Millisekunden einschließlich der Kommunikationsstrecke. Dieser Wert ist keine Defence-Vorgabe, zeigt aber, wie eng Übertragung, Verarbeitung und Fahrzeugreaktion technisch zusammenspielen müssen.
Force Feedback ist Teil der Fahrzeugsteuerung
Force Feedback wird häufig als Verbesserung des Bediengefühls verstanden. Bei NX NextMotion ist die haptische Rückmeldung Bestandteil des sicherheitsrelevanten Lenkpfads. Im konkreten Sicherheitskonzept wird sie auf Grundlage der Fehlerbaumanalyse als ebenso sicherheitskritisch eingestuft wie die Lenkung selbst. Diese Einordnung beschreibt das NX-NextMotion-Systemkonzept und ist keine allgemeingültige Normenaussage.
Entscheidend ist, woher die Rückmeldung stammt. Ein ausschließlich im Bediengerät erzeugter Widerstand kann ein plausibles Gefühl simulieren, bildet aber nicht zwangsläufig den Zustand der realen Plattform ab. NX NextMotion leitet das haptische Feedback aus plausibilisierten physikalischen und fahrdynamischen Größen ab.
Force Feedback wird dadurch Teil eines geschlossenen Bewegungsregelkreises. Für die Verarbeitung gelten Echtzeit-, Redundanz- und Fehlerreaktionsanforderungen wie für die übrige Steer-by-Wire-Funktion. Der Steuerungs- und Diagnosezyklus von NX NextMotion liegt bei zwei Millisekunden.
Kontrollierbar ohne Fahrer als Rückfallebene
Bei einer unbemannten Plattform kann kein Fahrer im Innenraum übernehmen, wenn eine Funktion ausfällt. Kommunikation, Sensorik, Aktuatorik, Steuerung und Energieversorgung müssen deshalb als zusammenhängender sicherheitsgerichteter Steuerungspfad betrachtet werden. Ein Kommunikationsabbruch oder der Ausfall eines Signalpfads darf nicht zu einer unkontrollierten Fahrzeugbewegung führen. Die Architektur muss Fehler erkennen, den verbleibenden Funktionsumfang bewerten und eine definierte Reaktion auslösen.
NX NextMotion behandelt die externe Bedienung deshalb nicht als Zusatzfunktion, sondern als Steuerquelle innerhalb einer fail-operational ausgelegten Control Layer. Damit entsteht die technische Grundlage für teleoperierte Spezialplattformen ebenso wie für nachgerüstete Bestandsfahrzeuge.
Ausblick
Damit ist geklärt, wie eine einzelne Plattform aus der Distanz präzise und rückgekoppelt geführt werden kann. Defence-Flotten bestehen jedoch aus sehr unterschiedlichen Fahrzeugen. Der nächste Beitrag zeigt, welche Teile einer sicherheitsgerichteten Control Layer über Plattformgrenzen hinweg wiederverwendbar sind – und wo die Integration zwingend plattformspezifisch bleibt.
We control what moves.
Quelle/ technische Einordnung:
ATZheavyduty 02/2026, Fachartikel „Drei Steuerquellen, eine Architektur – Eine fail-operational Drive-by-Wire-Plattform zur integrierten Steuerung für Autonomie, Teleoperation und Fahrereingriff“.