The Retrofit Reality
The Retrofit Reality: Warum die digitale Zukunft der Defence Mobility in der Bestandsflotte beginnt
Eine Plattform muss nicht neu sein, um digital steuerbar zu werden.
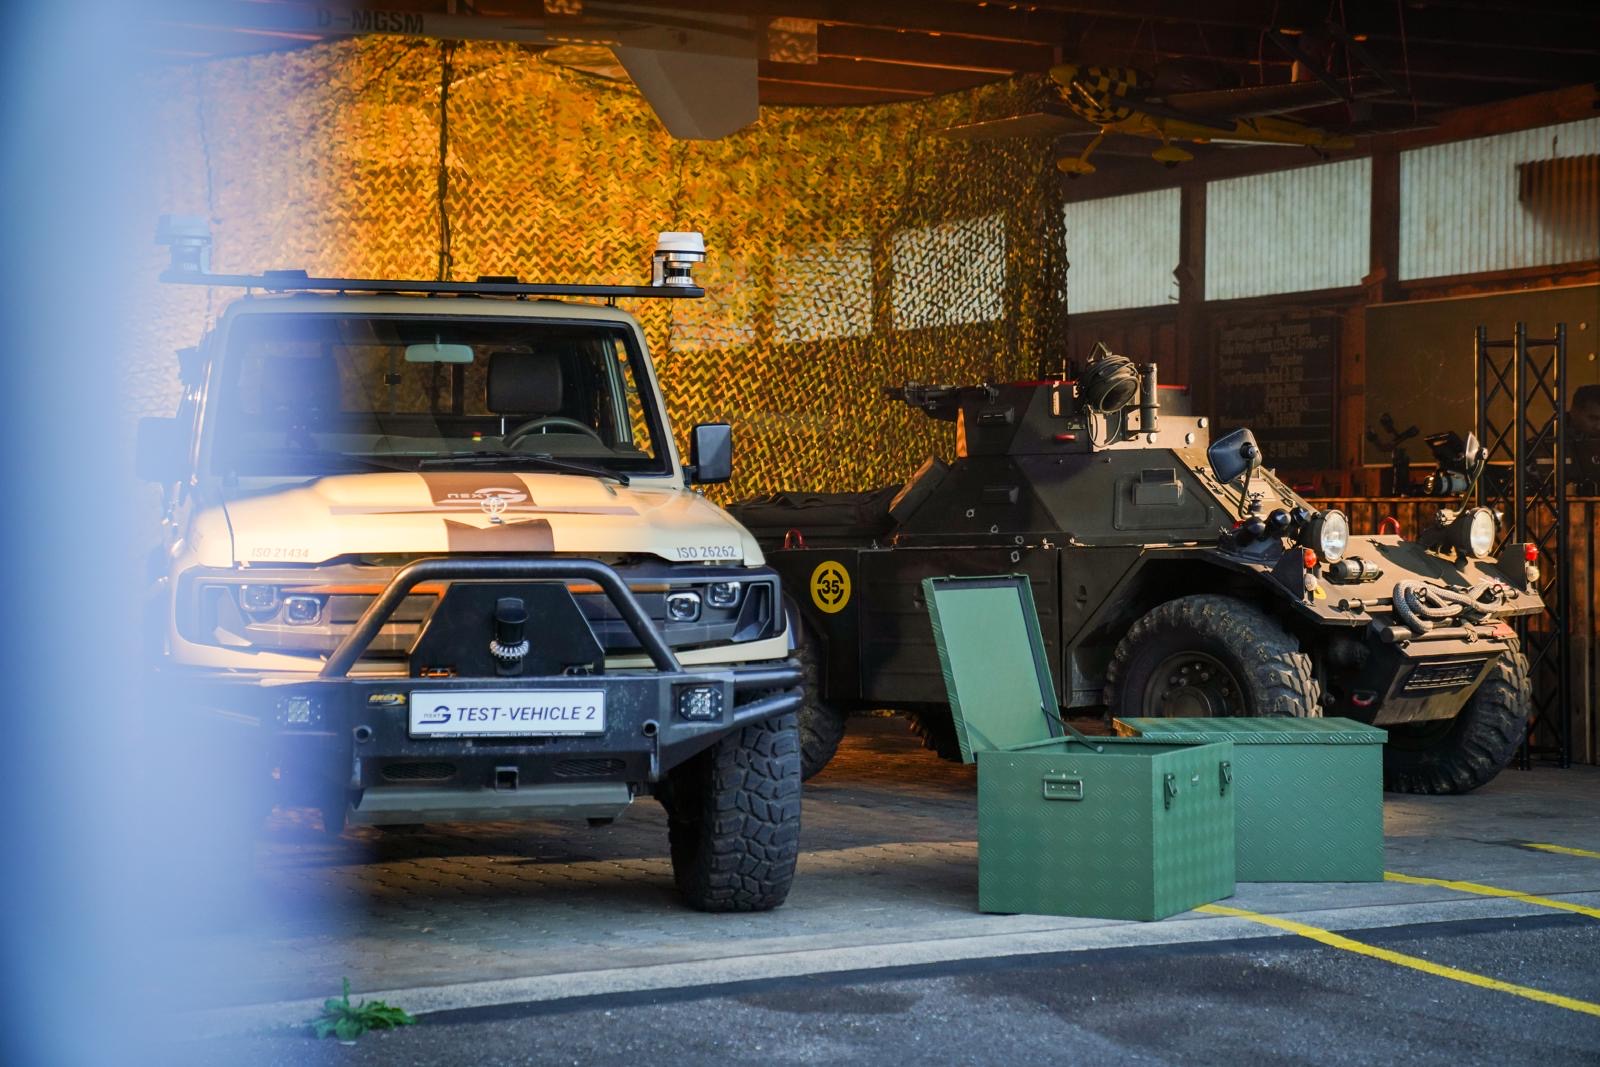
Militärische Fahrzeuge bleiben häufig über Jahrzehnte im Einsatz. In dieser Zeit verändern sich jedoch ihre Aufgaben: Teleoperation, autonome Fahrfunktionen und neue Bedienkonzepte stellen Anforderungen, die bei der ursprünglichen Entwicklung vieler Plattformen noch keine Rolle spielten.
Die entscheidende Frage lautet deshalb nicht nur: Welche Fähigkeiten bekommt die nächste Fahrzeuggeneration? Mindestens ebenso wichtig ist die Frage: Wie lassen sich neue digitale Fähigkeiten in die Fahrzeuge bringen, die bereits heute im Einsatz sind und noch viele Jahre betrieben werden? Genau hier setzt Retrofit an. Eine nachrüstbare Drive-by-Wire-Architektur kann bestehende Plattformen für neue Steuerungs- und Automatisierungsfunktionen öffnen – ohne dafür das gesamte Fahrzeug neu entwickeln zu müssen.

Modernisierung ist kein Übergangsthema
Der weltweite Markt für Upgrades und Retrofit gepanzerter Fahrzeuge lag 2025 bei rund 6,46 Milliarden US-Dollar. Für 2026 wird ein Wachstum von etwa 4,5 Prozent erwartet. Dahinter steht ein grundlegender Bedarf: Bestehende Flotten müssen länger genutzt und gleichzeitig an neue technische Anforderungen angepasst werden. Doch Retrofit bedeutet heute weit mehr als den Austausch einzelner Komponenten. Mit der Integration digitaler Kommunikation, neuer Sensorik, Teleoperation und autonomer Funktionen verändert sich auch die Art, wie ein Fahrzeug gesteuert wird. Damit wird die Steuerungsarchitektur selbst zu einem zentralen Bestandteil der Modernisierung.
Warum Retrofit technisch besonders anspruchsvoll ist
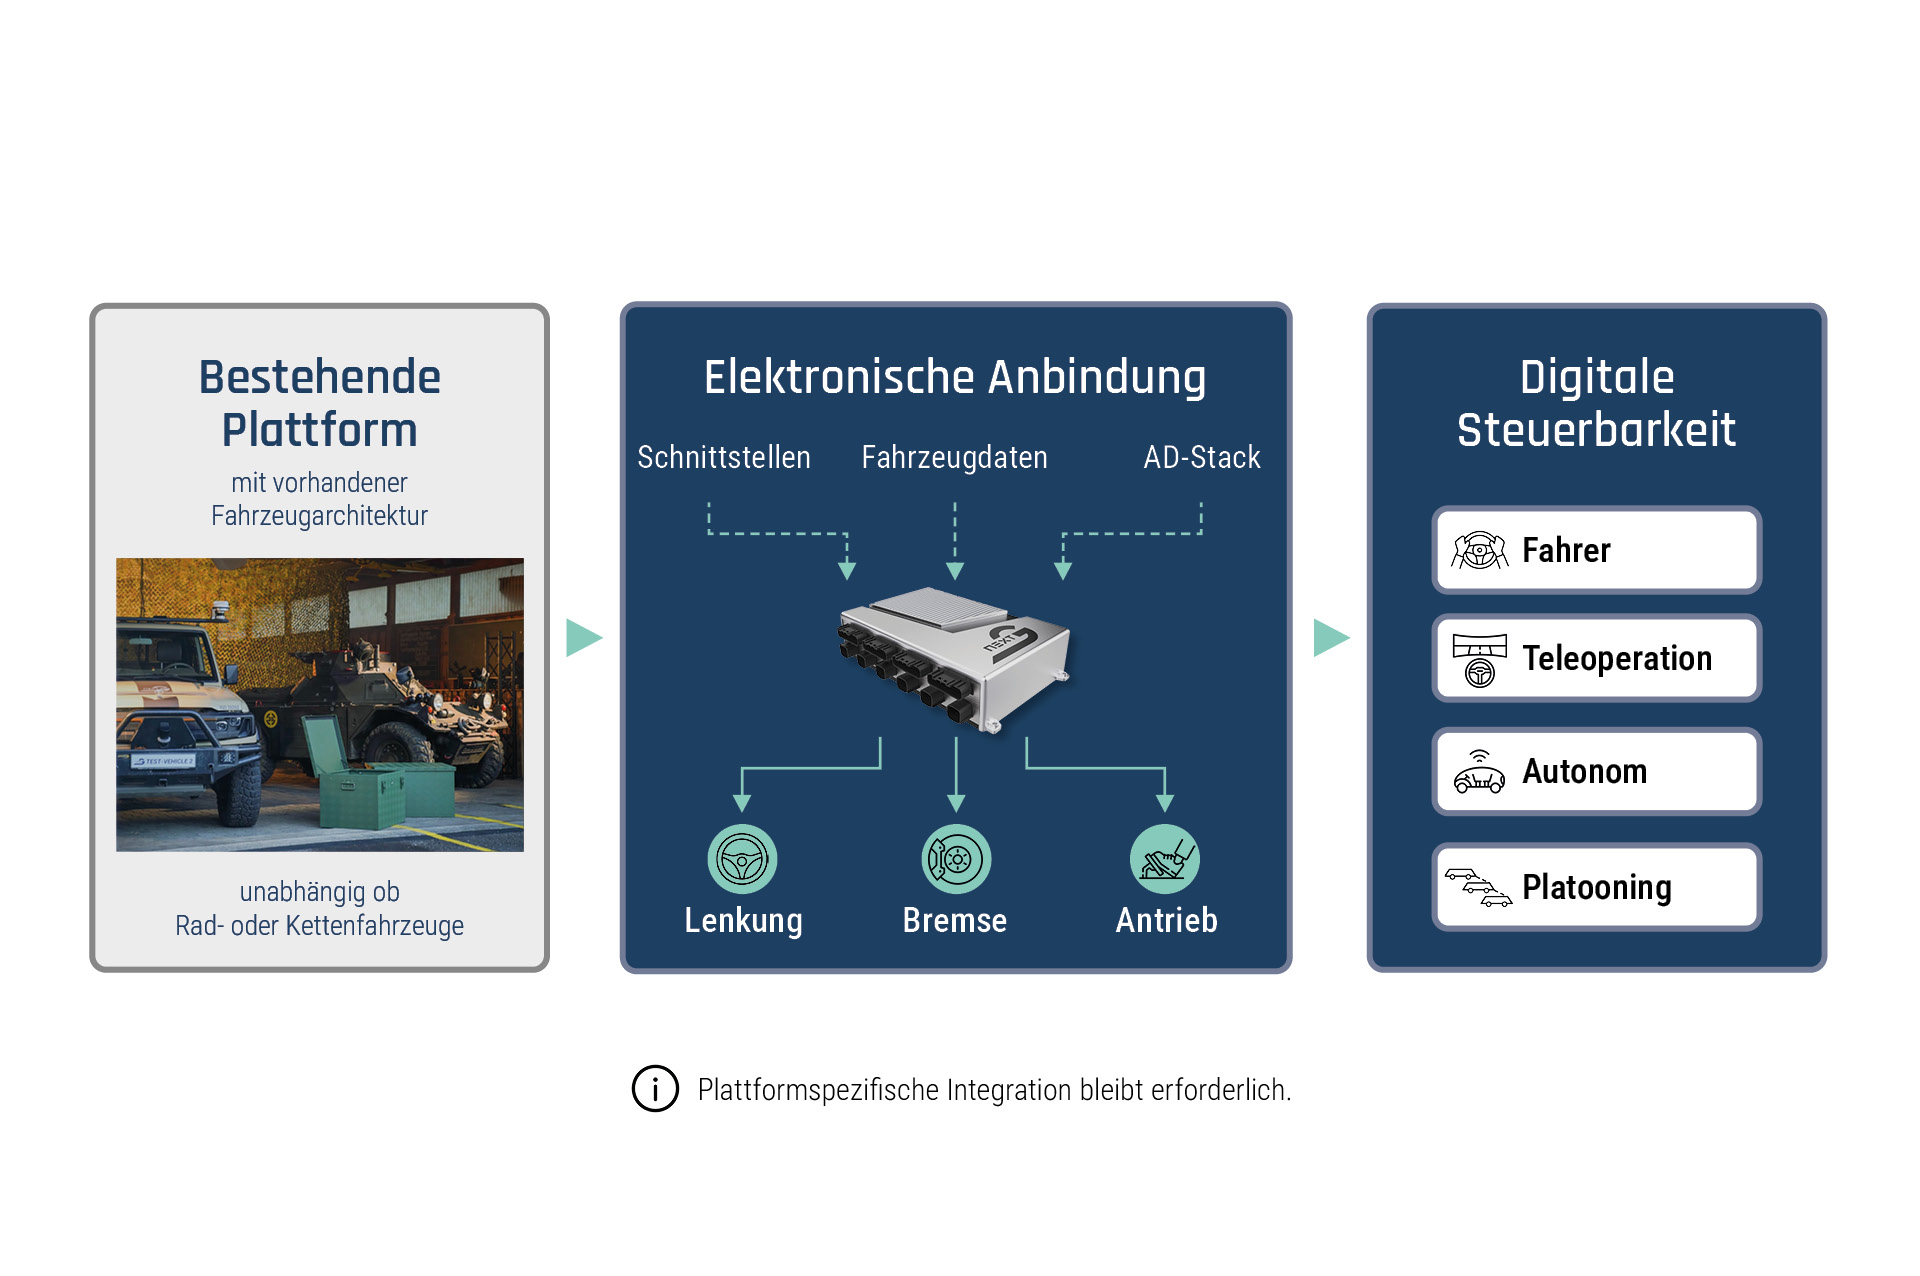
Bei einem neu entwickelten Fahrzeug können Bordnetz, Bussysteme, Aktuatorik und Steuergeräte von Beginn an gemeinsam ausgelegt werden. Die digitale Steuerbarkeit ist dann Bestandteil der ursprünglichen Fahrzeugarchitektur. Bei einer Bestandsplattform ist die Ausgangslage eine andere. Die neue Steuerung trifft auf vorhandene Elektrik, bestehende Bordnetze, fahrzeugspezifische Kommunikationsstrukturen und mechanische oder hydraulische Betätigungssysteme.
Abhängig von der Zielplattform müssen deshalb unter anderem Aktuatoren, Sensoren, elektronische Signalpfade und Schnittstellen zu Lenkung, Bremse und Antrieb integriert werden. Gleichzeitig muss das Gesamtsystem definierte Reaktionen auf Fehler ermöglichen und darf nicht von einer einzelnen Verbindung, Energieversorgung oder Steuerquelle abhängig sein.
Die Herausforderung besteht also nicht darin, eine digitale Funktion auf einem einzelnen Demonstrator zu zeigen. Entscheidend ist, einen sicherheitsgerichteten Steuerungskern über unterschiedliche Fahrzeugtypen hinweg wiederverwenden zu können – mit einer jeweils plattformspezifischen Integration. Genau hier trennt sich eine Einzellösung von einer skalierbaren Retrofit-Architektur.
Was eine nachrüstbare Steuerungsarchitektur leisten muss
Heterogene Flotten bestehen aus Rad- und Kettenfahrzeugen, unterschiedlichen Gewichtsklassen, verschiedenen Antriebsarten und mehreren Plattformgenerationen. Eine Retrofit-Architektur muss diese Unterschiede berücksichtigen, ohne für jedes Fahrzeug technisch wieder bei null zu beginnen. Dafür braucht es einen wiederverwendbaren Steuerungskern und klar definierte Schnittstellen zur jeweiligen Plattform. Die Anbindung kann etablierte Fahrzeugkommunikation wie CAN nutzen, bleibt in ihrer konkreten Ausführung aber immer vom Zielsystem abhängig.
Auch die Redundanz muss als Teil des Gesamtsystems betrachtet werden. Wird eine ursprünglich mechanische Steuerfunktion elektronisch ausgeführt, müssen Signalübertragung, Aktuatorik, Sensorik, Kommunikation und Energieversorgung so ausgelegt sein, dass ein einzelner Fehler nicht unkontrolliert zum Verlust der Fahrzeugführung führt. Retrofit ist deshalb keine reine Schnittstellenaufgabe. Es ist Systemintegration unter realen Randbedingungen.
Was NX NextMotion dazu beiträgt
NX NextMotion wurde als offene, herstellerunabhängige Drive-by-Wire-Plattform entwickelt. Ihr sicherheitsgerichteter Steuerungskern ist nicht an eine einzelne Fahrzeugklasse oder Antriebsart gebunden und kann in unterschiedliche Rad- und Kettenfahrzeuge mit Diesel-, Hybrid- oder Elektroantrieb integriert werden.
Dabei ersetzt Wiederverwendbarkeit nicht die plattformspezifische Anpassung. Jedes Fahrzeug benötigt eine eigene technische Anbindung und Bewertung. Der Vorteil liegt vielmehr darin, dass nicht für jede Zielplattform eine vollständig neue Steuerungsarchitektur entwickelt werden muss.
NX NextMotion bringt dafür eine bereits unter Berücksichtigung einschlägiger Safety- und Cybersecurity-Anforderungen entwickelte Architekturgrundlage in die Integration ein. Die konkrete Zulassung und Gesamtfahrzeugbewertung bleibt jedoch immer von der Zielplattform, dem Integrationsumfang und dem vorgesehenen Einsatzkontext abhängig. Nachrüstbarkeit ist damit eine Eigenschaft der Architektur – keine pauschal übertragbare Fahrzeugzulassung.
Vom einzelnen Fahrzeug zur modernisierbaren Flotte
Der eigentliche Nutzen von Retrofit zeigt sich nicht an einem einzelnen umgerüsteten Fahrzeug. Er entsteht, wenn derselbe technische Ansatz über mehrere Plattformtypen hinweg eingesetzt werden kann. Dann wird aus einem isolierten Integrationsprojekt eine Grundlage für die schrittweise Modernisierung einer heterogenen Flotte.
Eine solche Architektur kann den Weg für Teleoperation, autonome Funktionen und neue Bedienkonzepte öffnen. Sie ermöglicht es, neue Fähigkeiten dort einzuführen, wo sie tatsächlich benötigt werden: in den Fahrzeugen, die bereits verfügbar sind. Damit verändert Drive-by-Wire nicht nur die Steuerung eines Fahrzeugs. Es verändert die Fähigkeit eines Betreibers, seine Flotte über deren verbleibende Nutzungsdauer weiterzuentwickeln.
Ausblick
Mit der Nachrüstung ist geklärt, wie bestehende Plattformen grundsätzlich für digitale Steuerungsfunktionen geöffnet werden können. Doch was passiert, wenn der Fahrer nicht mehr im Fahrzeug sitzt? Welche Rückmeldungen benötigt ein Remote Operator? Und wie muss ein Steuerungssystem reagieren, wenn die direkte menschliche Rückfallebene entfällt? Der nächste Beitrag zeigt, warum präzise Teleoperation weit mehr verlangt als die Übertragung von Lenk- und Bremsbefehlen.
We control what moves.
Quelle:
Armored Vehicle Upgrade and Retrofit Market Report 2026, Research and Markets.