Vehicle Motion Assurance: Wie Bewegungsanforderung, Fahrzeugzustand und Drive-by-Wire-Ausführung zusammenwirken
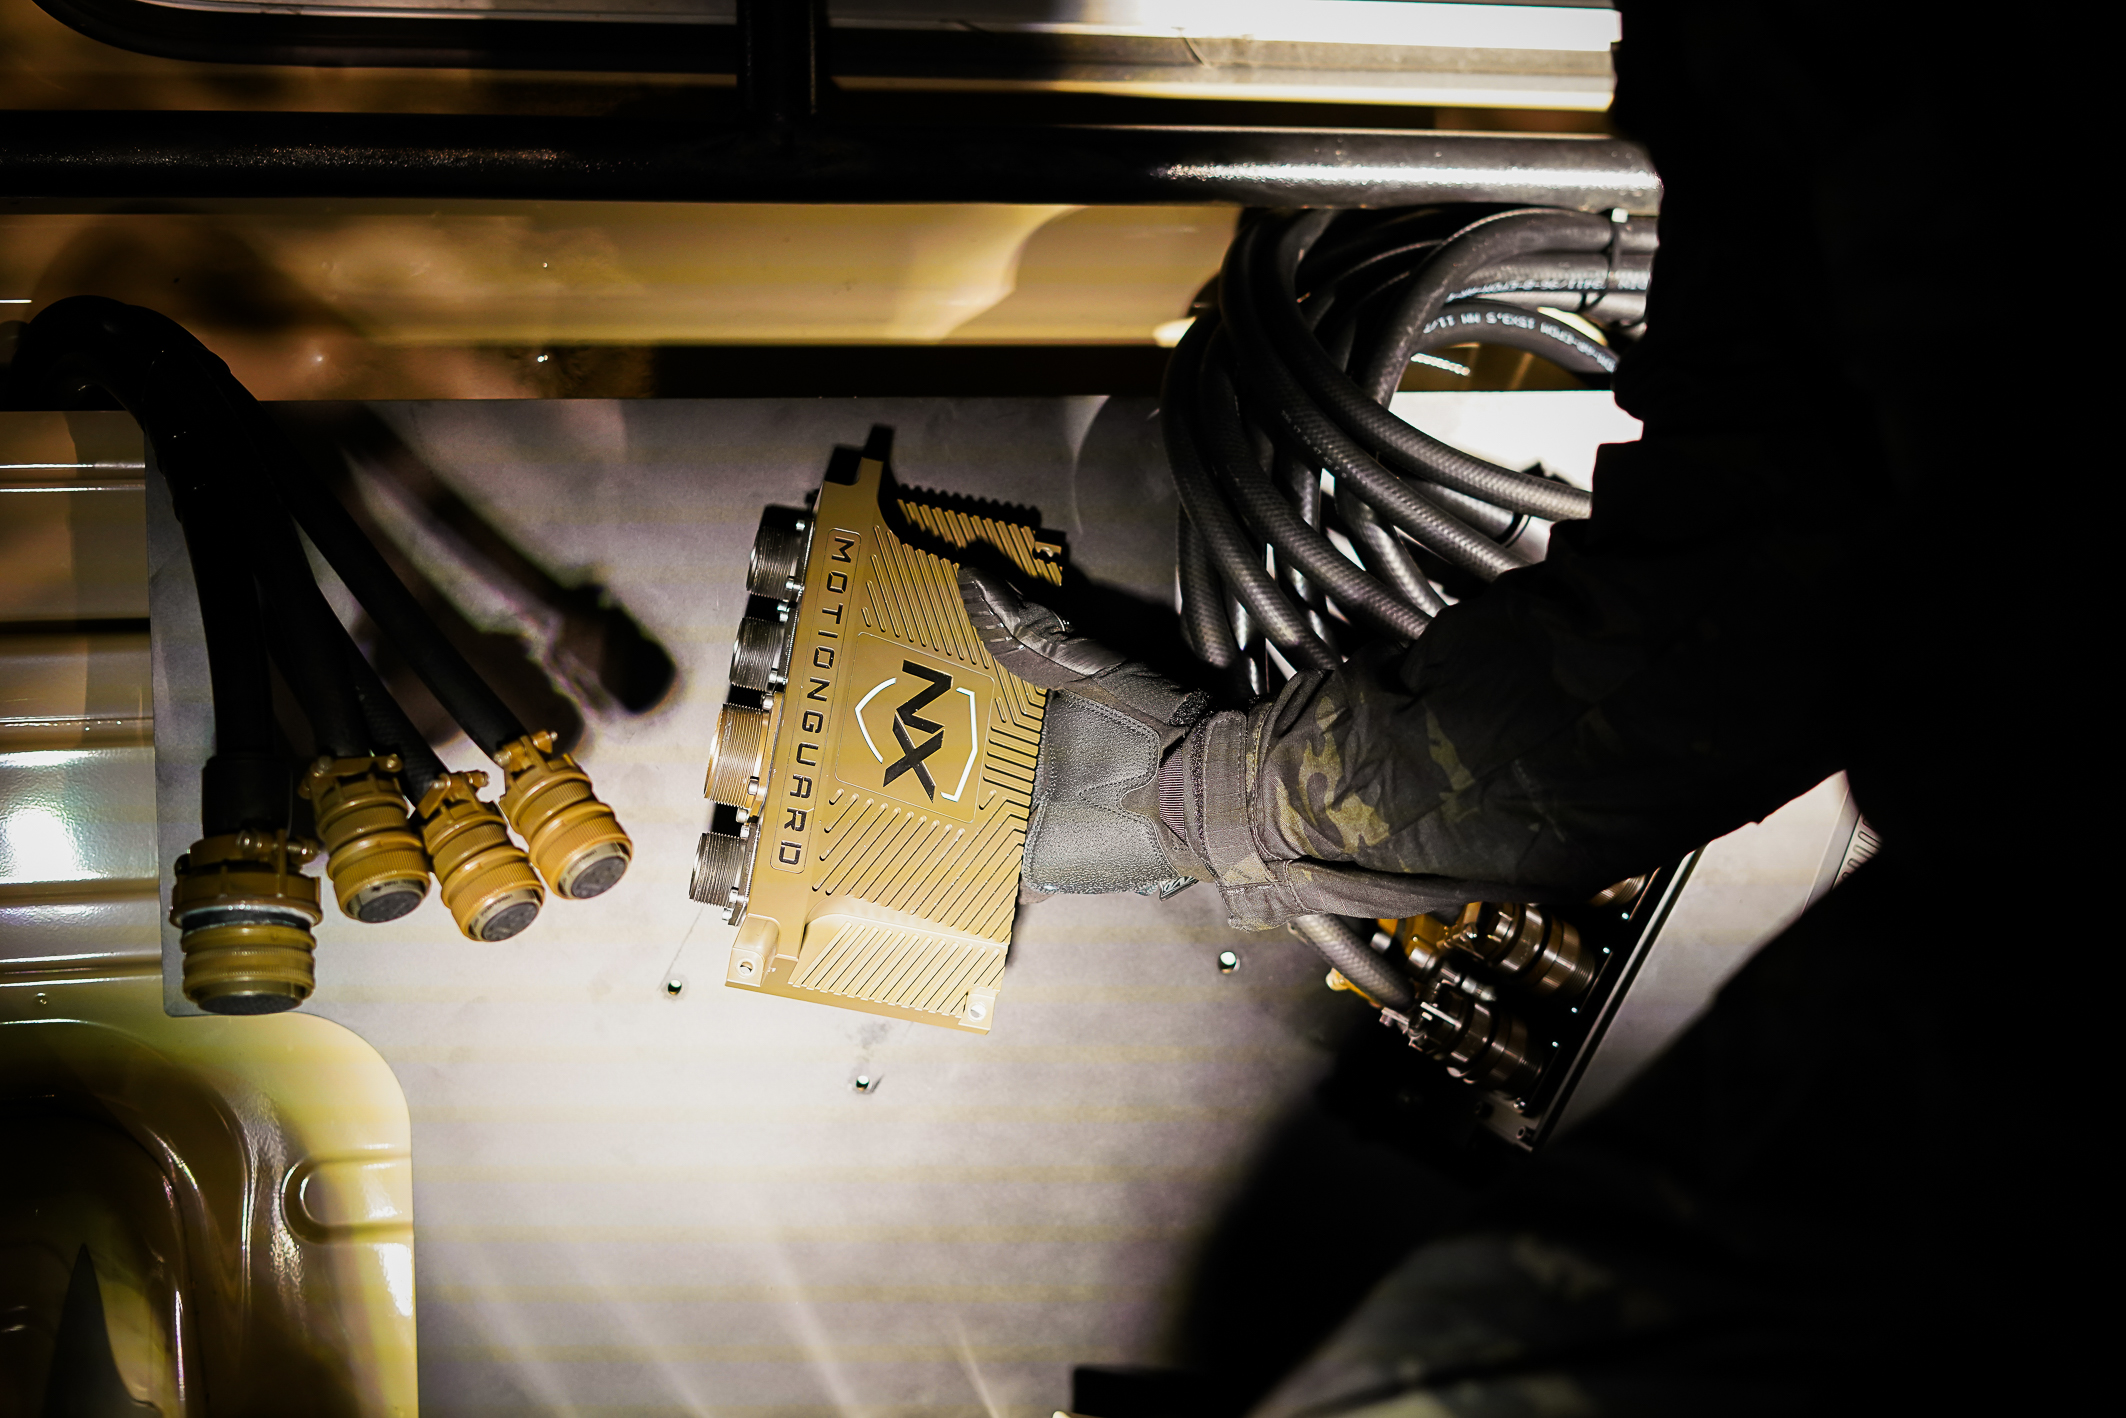
Integration in die reale Plattform: NX MotionGuard wird fahrzeugspezifisch in die Systemarchitektur eingebunden. Schnittstellen, Parametrierung und Validierung werden auf die jeweilige Zielplattform abgestimmt. Foto: Arnold NextG
Eine Bewegungsanforderung ist noch keine kontrollierte Fahrzeugbewegung. NX MotionGuard schließt die Lücke zwischen digitalem Bewegungswunsch und dem, was die reale Plattform unter aktuellen Bedingungen ausführen kann.
Die ersten fünf Beiträge dieser Reihe haben mit Blick auf moderne Defense-Plattformen die Voraussetzungen kontrollierter digitaler Fahrzeugbewegung Schritt für Schritt betrachtet: die Digitalisierung bestehender Fahrzeuge, Teleoperation, skalierbare Drive-by-Wire-Architekturen, die Koordination unterschiedlicher Steuerquellen und schließlich die Frage, welche Funktionen auch nach Fehlern verfügbar bleiben. Gerade in Defense-Anwendungen können Bewegungsanforderungen dabei aus sehr unterschiedlichen Systemen entstehen – aus einem Autonomie-Stack, einer Missionsführung, einer Teleoperationslösung, Remote Control oder künftig auch aus kooperativen Fahrzeugfunktionen wie Platooning.
Eine Systemgrenze ist dabei bewusst offengeblieben: Ein Fahrzeug kann digital steuerbar sein. Eine Steuerquelle kann eindeutig berechtigt sein. Die Drive-by-Wire Control Layer kann verfügbar sein und eine Bewegungsanforderung ausführen. Doch damit ist noch nicht beantwortet, ob diese Bewegung unter den aktuellen Bedingungen der realen Plattform in der angeforderten Form kontrolliert ausgeführt werden kann. Genau hier beginnt Vehicle Motion Assurance.
Technologischer Kern
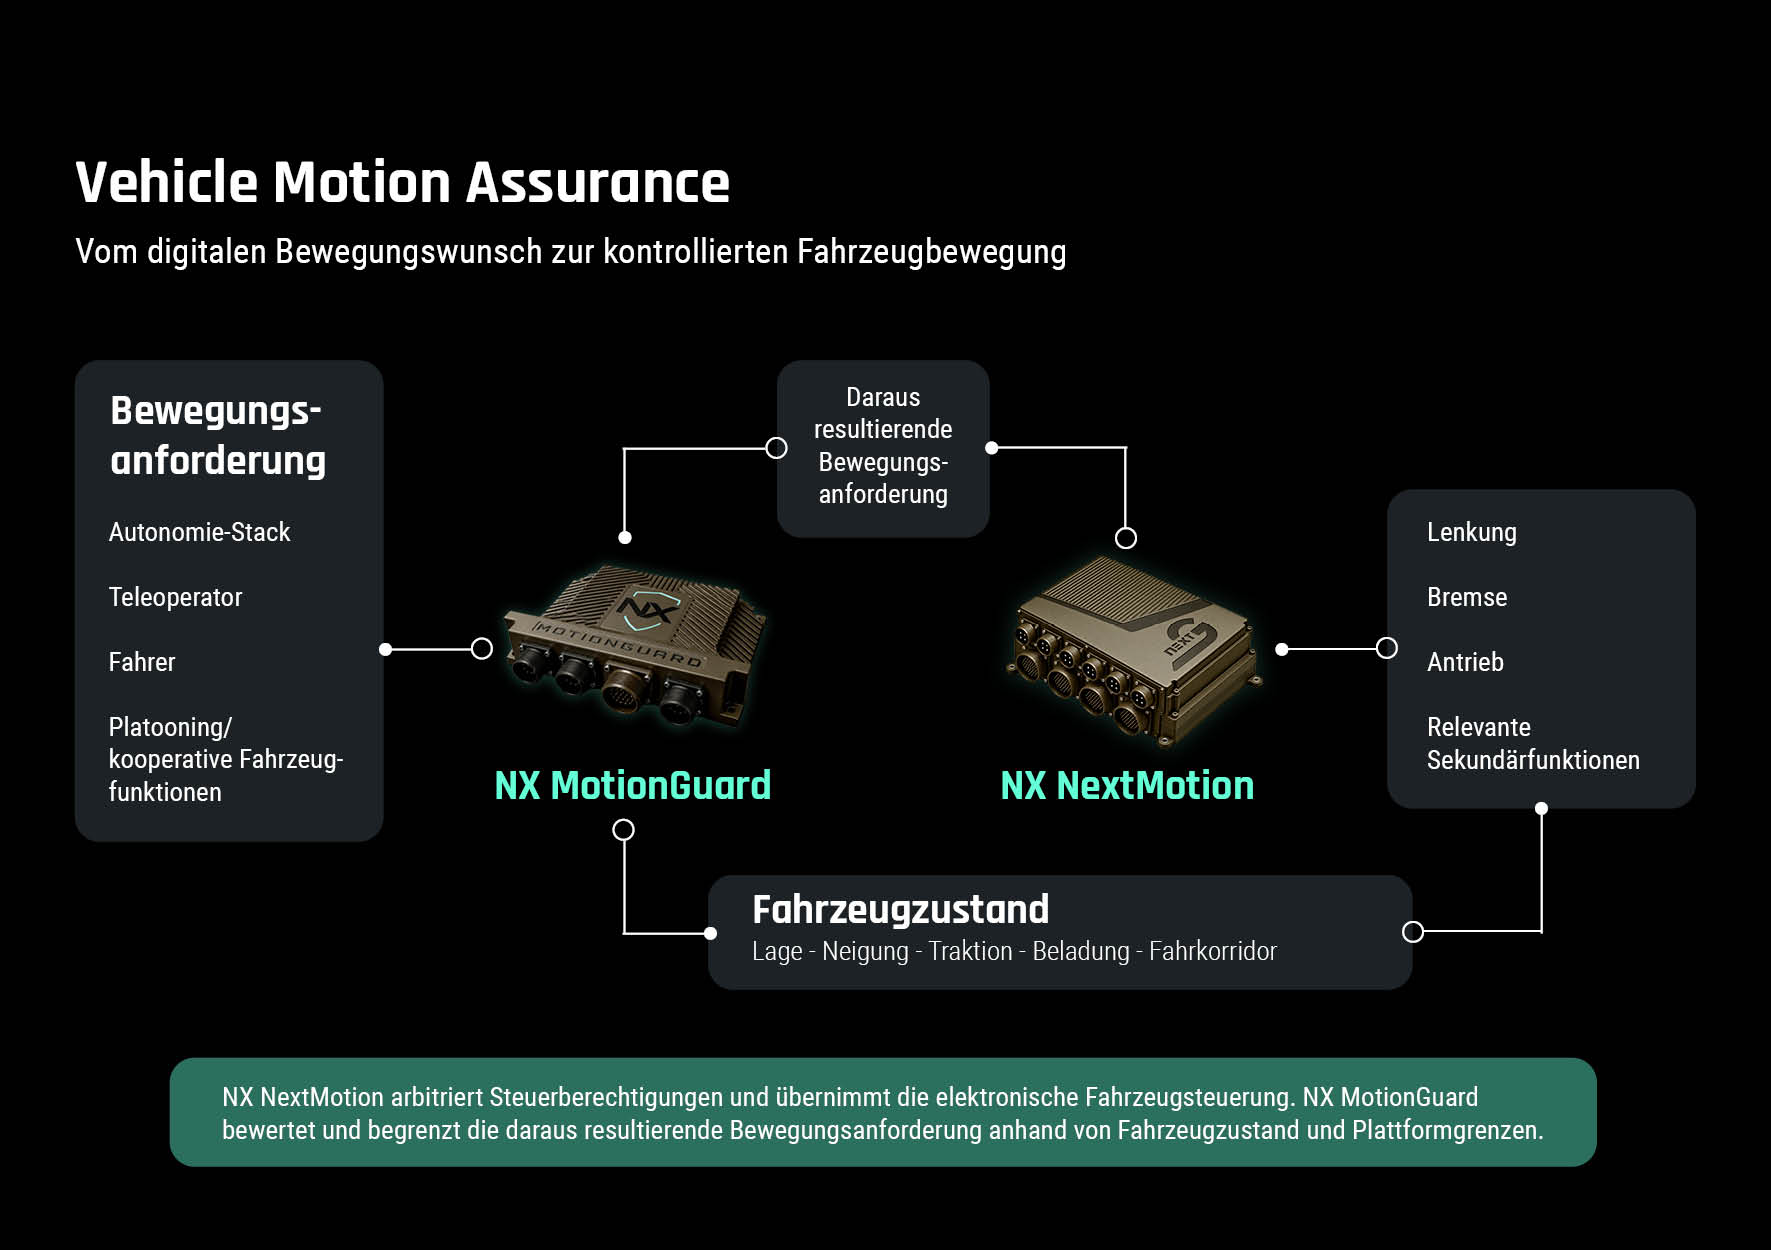
Ein übergeordnetes System erzeugt eine Bewegungsanforderung. NX MotionGuard bewertet diese Anforderung im Kontext des aktuellen Fahrzeugzustands und der definierten Plattformgrenzen und begrenzt sie bei Bedarf. NX NextMotion übernimmt anschließend die elektronische Ausführung der daraus resultierenden Bewegungsanforderung über Lenkung, Bremse, Antrieb und relevante Sekundärfunktionen.
Diese Aufgabenverteilung lässt sich auf eine einfache Formel reduzieren: AD plans. NX MotionGuard assures. NX NextMotion executes.
Eine Bewegungsanforderung ist noch kein Aktuatorbefehl
Eine Bewegungsanforderung kann aus unterschiedlichen Quellen stammen: aus einem Autonomiesystem, einer Missionsführung, einer Teleoperationslösung. Sie beschreibt zunächst, wie sich das Fahrzeug bewegen soll – beispielsweise entlang einer Trajektorie oder eines Fahrkorridors, mit einer bestimmten Geschwindigkeit oder bis zu einem definierten Stopppunkt. Zwischen dieser Beschreibung und der tatsächlichen Ansteuerung von Lenkung, Bremse und Antrieb liegt jedoch eine entscheidende Abstraktionsebene. Denn eine Bewegungsanforderung beschreibt zunächst das Soll. Die reale Plattform liefert das Ist.
Und dieses Ist kann sich verändern: Beladung, Neigung, verfügbare Traktion, Fahrzeugzustand oder aktuell wirksame Systemgrenzen beeinflussen, welche Bewegung unter den gegebenen Bedingungen kontrolliert ausgeführt werden kann. Dieselbe digitale Anforderung kann deshalb zu unterschiedlichen Zeitpunkten oder auf unterschiedlichen Plattformen eine andere fahrzeugseitige Bewertung erfordern. Vehicle Motion Assurance bringt genau diese beiden Informationsräume zusammen: Was wird angefordert? Und: Was kann die reale Plattform unter den aktuellen Bedingungen kontrolliert ausführen?
Bewertung braucht Fahrzeugkontext
NX MotionGuard setzt die Bewegungsanforderung in Beziehung zum tatsächlichen Zustand der Plattform. Dabei geht es nicht um einen einzelnen Messwert, sondern um den Zusammenhang verschiedener fahrzeugseitiger Informationen: Wie steht das Fahrzeug im Raum? Welche Traktion ist verfügbar? Wie ist die Plattform beladen, in welchem Zustand befindet sie sich und welche räumlichen Grenzen – etwa Fahrkorridore, Höhenprofile oder definierte Stopppunkte – gelten für die aktuelle Bewegung?
Erst aus diesem Zusammenhang lässt sich beurteilen, ob eine angeforderte Bewegung unter den aktuellen Bedingungen unverändert ausgeführt werden kann oder begrenzt werden muss. Entscheidend ist also nicht allein, was digital angefordert wird, sondern ob diese Anforderung zu den realen Bedingungen der Plattform passt. Damit verschiebt sich der Blick von der reinen Übertragung eines digitalen Befehls hin zur fahrzeugseitigen Bewertung seiner Ausführbarkeit innerhalb definierter Grenzen.
Warum die Schnittstelle bidirektional sein muss
Vehicle Motion Assurance kann nicht allein auf Basis der ursprünglich angeforderten Bewegung funktionieren. Der aktuelle Fahrzeugzustand muss in die Bewertung zurückfließen. Deshalb ist die Kommunikation zwischen übergeordnetem System, Vehicle Motion Assurance und Fahrzeugausführung keine Einbahnstraße. Zustände, Grenzen und Verfügbarkeit können über die Fahrzeugarchitektur zurückgemeldet und bei weiteren Bewegungsanforderungen berücksichtigt werden.
Aus einer linearen Übertragung vom digitalen Befehl zum Fahrzeug wird damit ein bidirektionaler Informationsfluss: Eine Bewegungsanforderung wird bewertet, auf der Plattform ausgeführt und mit dem tatsächlichen Fahrzeugzustand zurückgespiegelt. Diese Rückmeldung bildet wiederum die Grundlage für die weitere Bewertung nachfolgender Bewegungsanforderungen. Der Rückkanal ist damit mehr als reine Statuskommunikation. Er sorgt dafür, dass digitale Bewegungsanforderungen fortlaufend mit dem aktuellen Zustand der Plattform abgeglichen werden können. Genau darin unterscheidet sich Vehicle Motion Assurance von einer statischen Schnittstelle zwischen einem übergeordneten System und dem Fahrzeug.
Begrenzen ist nicht neu planen
Eine wichtige Architekturgrenze liegt zwischen Bewegungsplanung und Vehicle Motion Assurance. NX MotionGuard ist kein zusätzlicher Autonomie-Stack und ersetzt kein AD-Kit. Die übergeordnete Ebene bleibt für die gewünschte Bewegung verantwortlich. NX MotionGuard plant diese Bewegung nicht neu, sondern bewertet die angeforderte Bewegung fahrzeugseitig und begrenzt sie bei Bedarf innerhalb definierter Grenzen.
Diese Trennung ist wichtig. Denn andernfalls würden übergeordnete Entscheidungslogik, Fahrzeugzustandsbewertung und sicherheitskritische Fahrzeugausführung in derselben Systemebene zusammenlaufen. Die Architektur von Arnold NextG trennt diese Aufgaben bewusst: Das übergeordnete System formuliert die gewünschte Bewegung, NX MotionGuard bewertet und begrenzt diese Anforderung im Kontext der realen Plattform, und NX NextMotion übernimmt die fahrzeugseitige Drive-by-Wire-Ausführung. So bleibt klar definiert, welche Ebene welche Verantwortung trägt.
Auch die Arbitrierung bleibt getrennt
Diese Abgrenzung wird besonders relevant, wenn mehrere Steuerquellen auf derselben Plattform zusammenkommen. Wie in Teil 4 beschrieben, können Fahrer, Remote Operator und automatisierte Fahrsysteme unterschiedliche Steuerrechte besitzen. Welche Quelle in einem bestimmten Systemzustand welche Fahrzeugfunktion führen darf, entscheidet weiterhin NX NextMotion im Rahmen der Control Arbitration.
NX NextMotion übernimmt die Arbitrierung der Steuerberechtigungen zwischen unterschiedlichen Befehlsquellen sowie die sicherheitsgerichtete elektronische Fahrzeugsteuerung. NX MotionGuard bewertet und begrenzt die daraus resultierenden Bewegungsanforderungen unter Berücksichtigung des tatsächlichen Fahrzeugzustands und der definierten Plattformgrenzen.
Damit bleiben zwei Architekturfragen klar voneinander getrennt: Wer besitzt das Steuerrecht? Und ist die daraus entstehende Bewegungsanforderung unter den aktuellen Fahrzeugbedingungen kontrolliert ausführbar? Die erste Frage beantwortet NX NextMotion über die Control Arbitration, die zweite NX MotionGuard über Vehicle Motion Assurance. Die daraus resultierende Bewegungsanforderung wird anschließend von NX NextMotion über die Drive-by-Wire Control Layer in Fahrzeugbewegung umgesetzt.
Ein konkretes Beispiel für dieses Zusammenspiel ist Coming Home: Je nach Systemkonfiguration kann eine Coming-Home-Funktion die kontrollierte Rückführung des Fahrzeugs zu einem definierten Ausgangspunkt unterstützen.
Warum diese Trennung bei unterschiedlichen Plattformen wichtig wird
Vehicle Motion Assurance gewinnt zusätzlich an Bedeutung, wenn übergeordnete Systeme nicht nur mit einer einzigen Fahrzeugplattform verbunden werden sollen. Die gleiche Trajektorie oder Geschwindigkeitsanforderung trifft auf einem leichten Radfahrzeug auf andere physikalische Bedingungen als auf einer schwereren Plattform oder einem Kettenfahrzeug. Auch innerhalb derselben Plattform können sich die Randbedingungen verändern – etwa durch unterschiedliche Beladung, Neigung oder Traktion.
Damit kann die gleiche digitale Bewegungsanforderung nicht automatisch mit identischen fahrzeugseitigen Bedingungen gleichgesetzt werden. NX MotionGuard schafft an dieser Stelle eine definierte Ebene zwischen der abstrakten Bewegungsanforderung und der konkreten Zielplattform. Das bedeutet jedoch nicht, dass Plattformunterschiede verschwinden. Parametrierung, Integration und Validierung bleiben fahrzeugspezifisch. Gerade diese Trennung ist für skalierbare Architekturen entscheidend: Die übergeordnete Planung muss nicht selbst sämtliche Details der Aktuatorik abbilden, während die Vehicle Motion Assurance gleichzeitig auf die Eigenschaften der konkreten Zielplattform abgestimmt werden kann.
Vehicle Motion Assurance als Systemgrenze
Damit wird deutlich, dass NX MotionGuard nicht einfach eine weitere Funktion innerhalb einer bestehenden Signalkette darstellt. Die Vehicle Motion Assurance Layer bildet eine eigenständige funktionale Ebene an dieser Systemgrenze. Oberhalb dieser Grenze entsteht eine gewünschte Bewegung. Unterhalb dieser Grenze muss die reale Plattform diese Bewegung kontrolliert umsetzen. NX MotionGuard verbindet beide Seiten, indem es die Bewegungsanforderung mit dem aktuellen Fahrzeugkontext abgleicht. NX NextMotion übernimmt anschließend die sicherheitsgerichtete Umsetzung über die realen Fahrzeugfunktionen.
Das Ergebnis ist eine klar getrennte Verarbeitungskette: Ausgangspunkt ist die Bewegungsanforderung eines übergeordneten Systems. NX MotionGuard setzt sie in Beziehung zum aktuellen Fahrzeugzustand und zu den definierten Plattformgrenzen. Kann die Anforderung in dieser Form ausgeführt werden, bleibt sie unverändert; andernfalls wird sie innerhalb der vorgesehenen Grenzen begrenzt. NX NextMotion übernimmt anschließend die Drive-by-Wire-Ausführung und setzt die daraus resultierende Bewegungsanforderung über Lenkung, Bremse, Antrieb und relevante Sekundärfunktionen am Fahrzeug um.
Diese Kette funktioniert jedoch nicht nur in eine Richtung. Relevante Fahrzeugzustände, verfügbare Funktionen und wirksame Grenzen fließen zurück in die Vehicle Motion Assurance und stehen damit für die weitere Bewertung von Bewegungsanforderungen zur Verfügung. Aus einer linearen Befehlskette wird so eine bidirektionale Architektur, in der digitale Anforderung und tatsächlicher Zustand der Plattform kontinuierlich miteinander verknüpft werden.
Vom Control Gap zur definierten Architektur
Der Control Gap beschreibt damit nicht nur eine Schnittstelle zwischen Software und Fahrzeug, sondern eine eigene Architekturaufgabe: Digitale Bewegungsanforderungen müssen mit den tatsächlichen Möglichkeiten der Plattform in Beziehung gesetzt werden, bevor daraus kontrollierte Fahrzeugbewegung entsteht.
Gerade für automatisierte, teleoperierte und unbemannte Defense-Plattformen gewinnt diese Trennung an Bedeutung. Je komplexer die übergeordneten Systeme werden und je unterschiedlicher die eingesetzten Fahrzeugplattformen sind, desto wichtiger wird eine klar definierte funktionale Grenze zwischen digitaler Bewegungsplanung und realer Fahrzeugausführung.

Die vollständige Bewegungskette
Mit NX MotionGuard schließt sich damit auch der technologische Bogen dieser Serie. Aus digitaler Steuerbarkeit, Teleoperation, skalierbarer Drive-by-Wire-Architektur, Control Arbitration und Operational Availability entsteht eine durchgängige Architektur für kontrollierte Fahrzeugbewegung.
AD plans. NX MotionGuard assures. NX NextMotion executes.
WE CONTROL WHAT MOVES
Quellen und technische Einordnung
Arnold NextG, Presseinformation vom 10. November 2026:
„NX MotionGuard schließt die Lücke zwischen digitalem Bewegungsbefehl und kontrollierter Fahrzeugbewegung.“
Arnold NextG, NX MotionGuard
ATZheavy duty 02/2026, Fachartikel
„Drive-by-Wire-Plattform zur Integration verschiedener Steuerquellen“
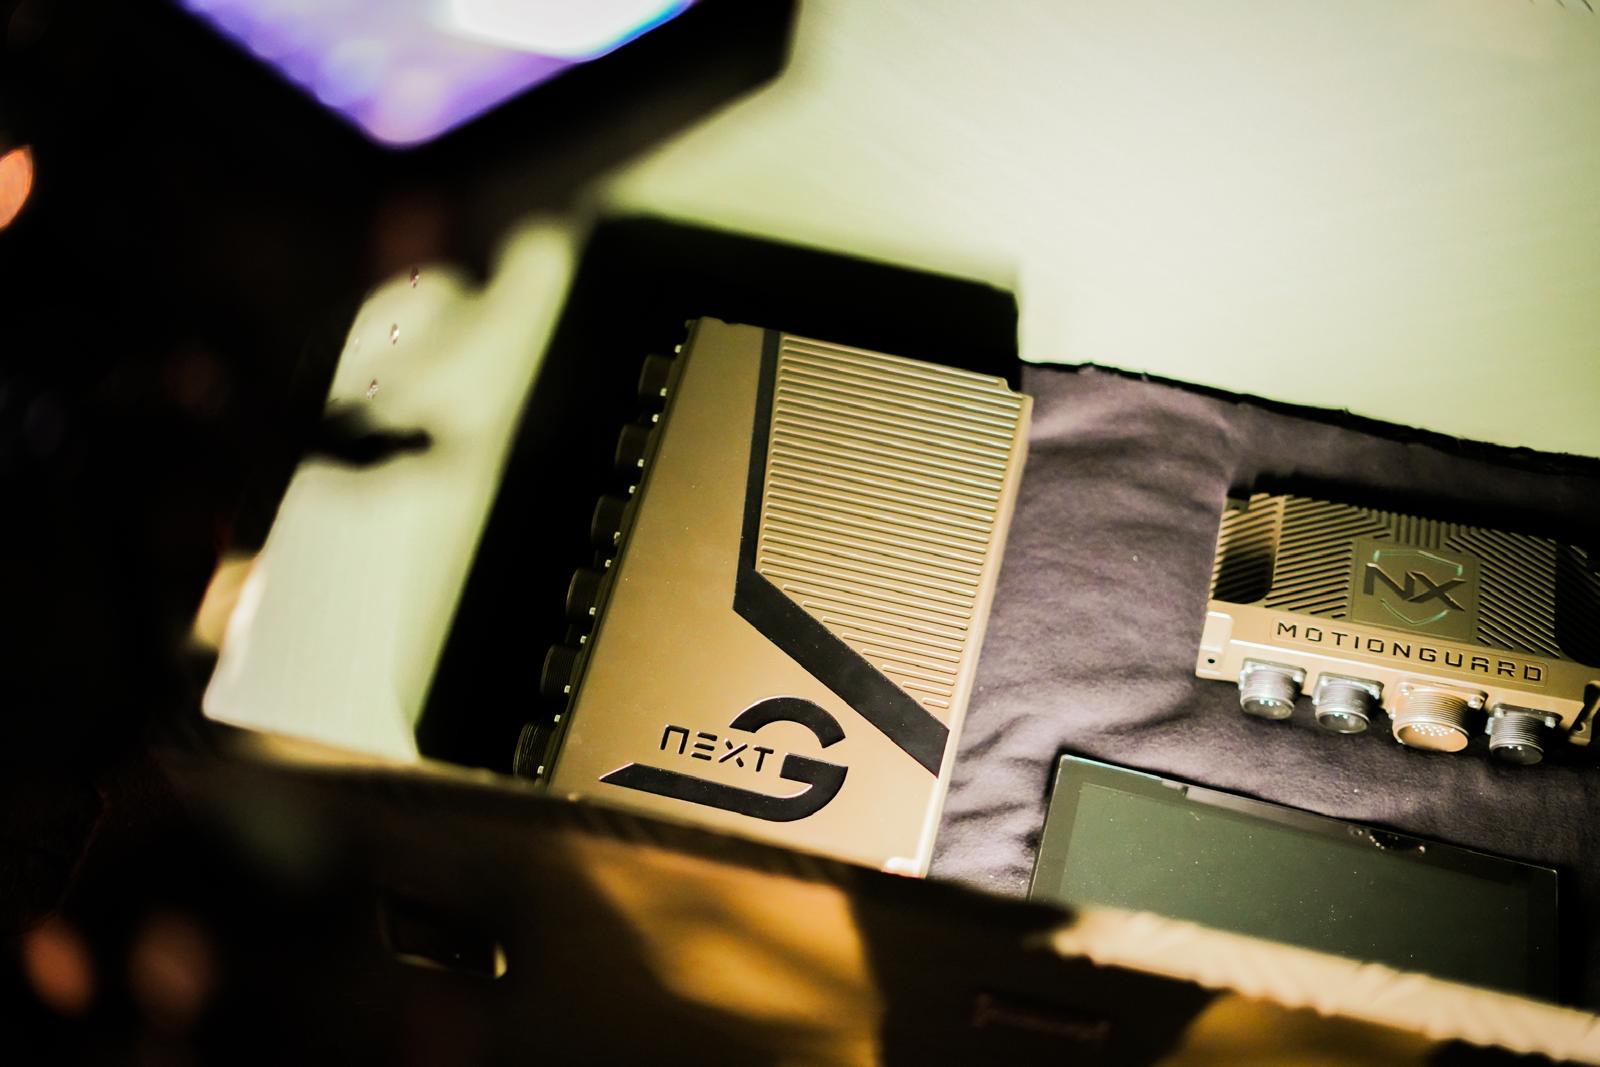
Zwei Ebenen, eine durchgängige Architektur: NX MotionGuard übernimmt Vehicle Motion Assurance, NX NextMotion die Drive-by-Wire-Ausführung – vom digitalen Bewegungswunsch zur kontrollierten Fahrzeugbewegung. Foto: Arnold NextG
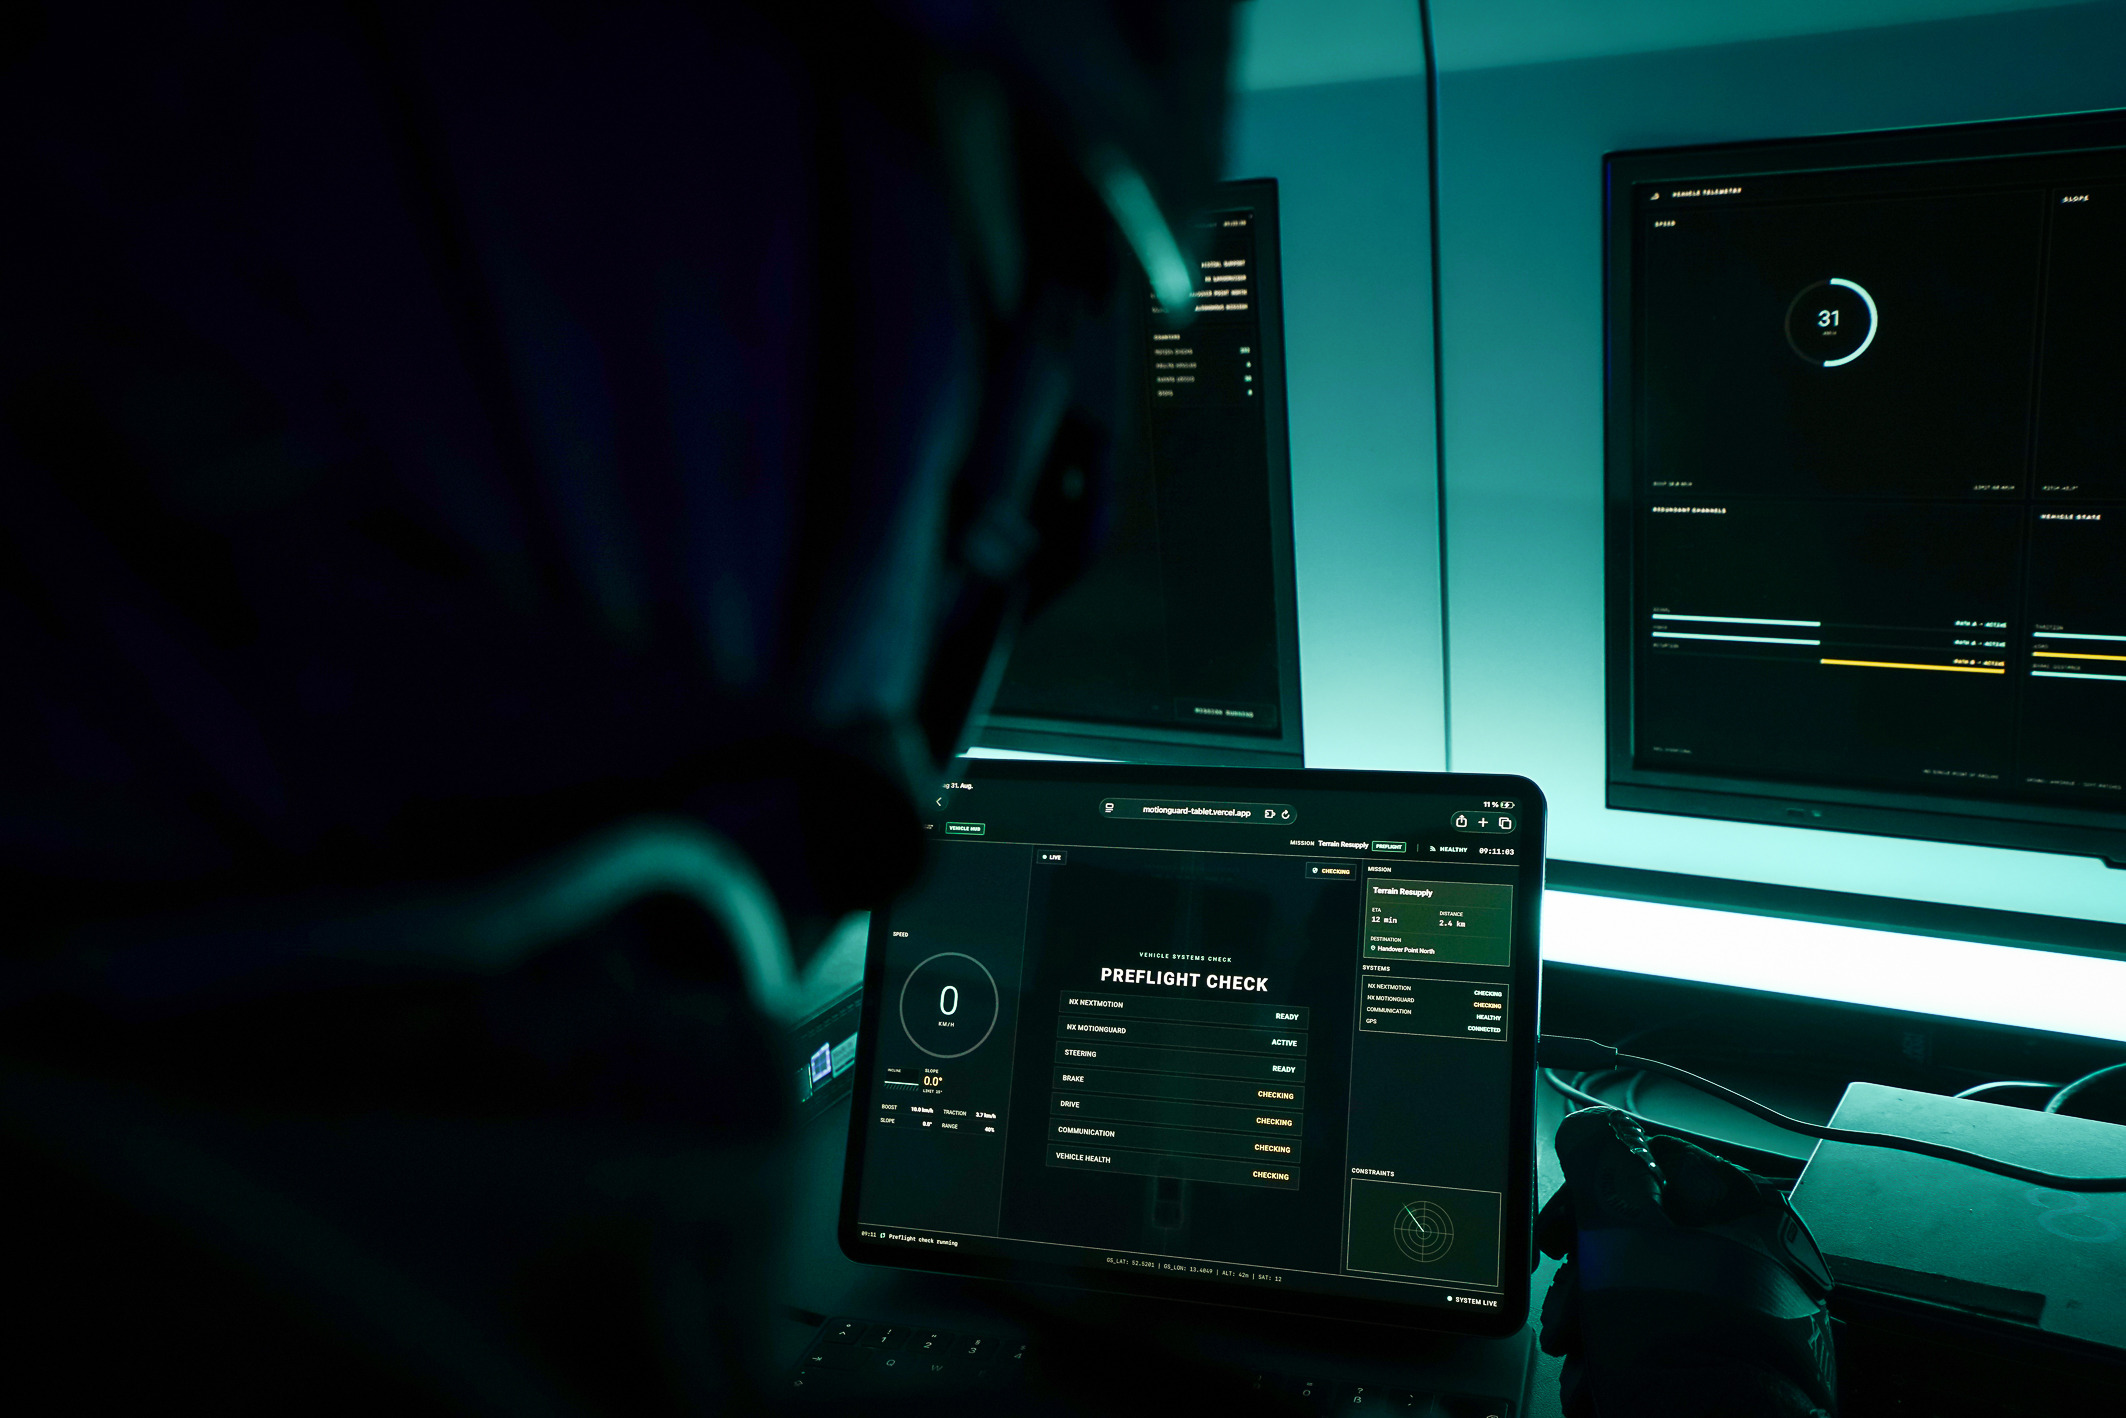
Vehicle Motion Assurance im Systemkontext: Die NX MotionGuard Oberfläche macht Fahrzeugzustände, Verfügbarkeit und relevante Systeminformationen sichtbar und schafft damit die Grundlage für die Bewertung von Bewegungsanforderungen. Foto: Arnold NextG