Drei Steuerquellen, eine Architektur
Eine fail-operational Drive-by-Wire-Plattform für autonomes Fahren, Teleoperation und Fahrereingriff
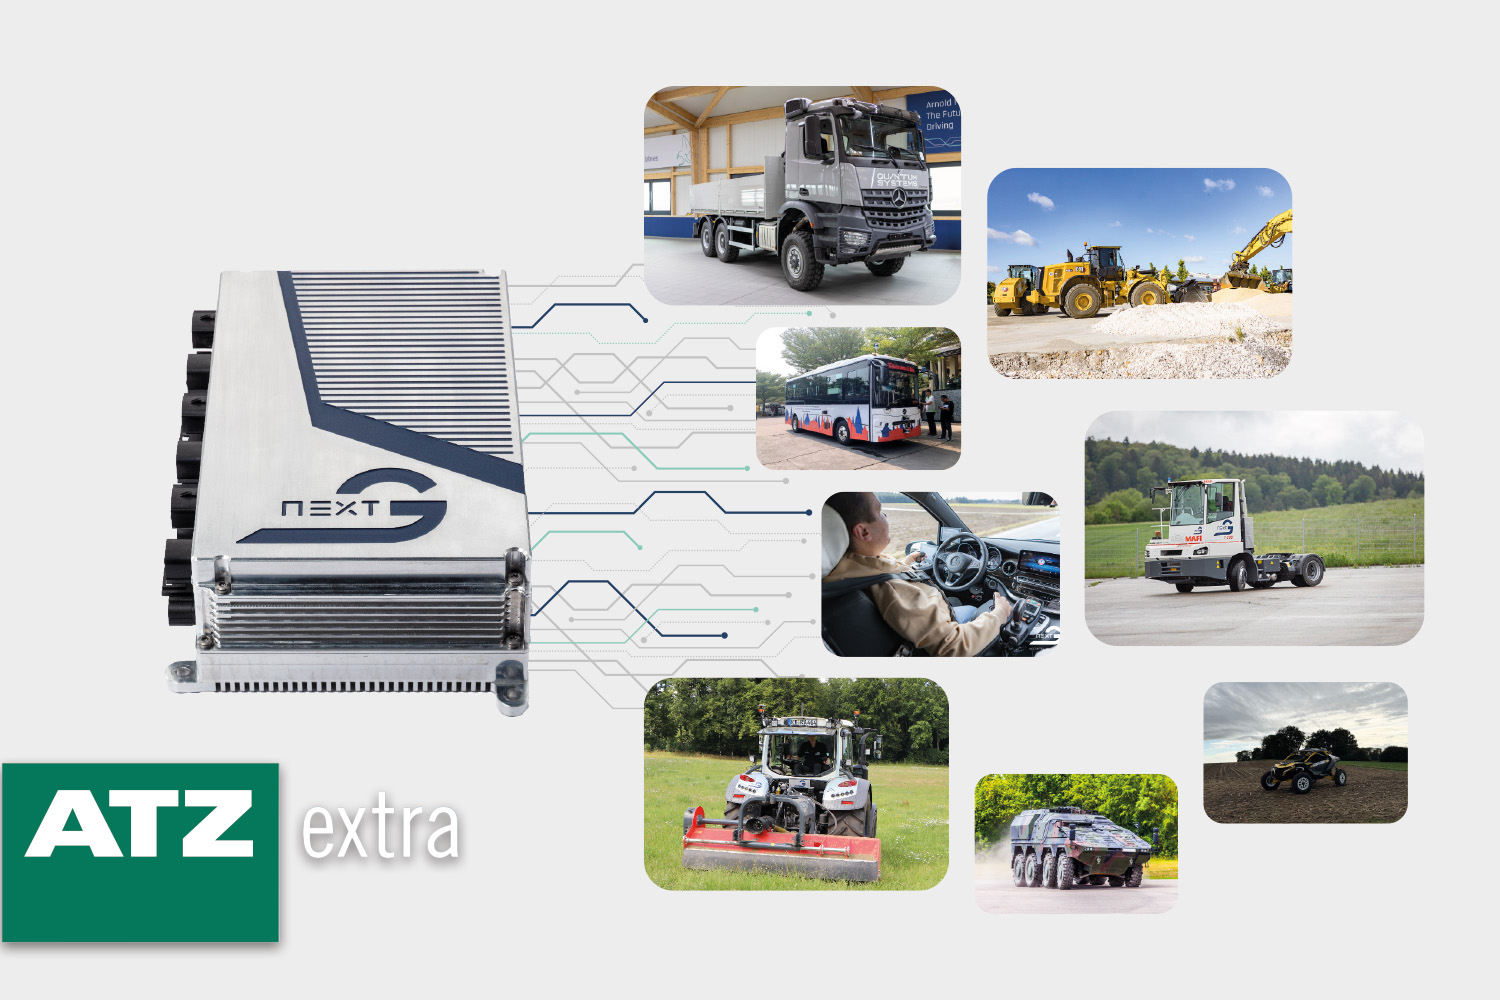
Autonomes Fahren, Teleoperation und Fahrereingriff werden häufig als getrennte Betriebsmodi betrachtet. NX NextMotion™ integriert alle drei Steuerquellen auf einer einheitlichen, multi-redundanten Drive-by-Wire-Plattform, die für den öffentlichen Straßenverkehr ausgelegt ist.
Für diese Architektur führt Arnold NextG den Begriff fully fail-operational als erweiterte technische Arbeitsdefinition ein: Jede sicherheitsrelevante Funktion, jeder Kanal und jeder Energiepfad ist redundant ausgelegt; mehrere unabhängige Steuerquellen werden deterministisch arbitriert. Damit bleiben sämtliche sicherheitsrelevanten Steuerfunktionen auch nach einem zu betrachtenden Einzelfehler innerhalb der spezifizierten Leistungs- und Sicherheitsgrenzen uneingeschränkt verfügbar. Die redundanten Steuerungskanäle sind jeweils nach ASIL D ausgelegt.
Die Plattform ist fahrzeugklassenübergreifend einsetzbar – vom Pkw über den Lkw bis zur Off-Highway-Maschine. Als Demonstrator dient ein Traktor, der autonom, teleoperiert oder manuell gesteuert werden kann und die sichere Integration und Arbitrierung der unterschiedlichen Steuerquellen veranschaulicht.
Veröffentlicht in ATZheavy duty 02/2026
Der Fachartikel „Drei Steuerquellen, eine Architektur“ von Danijel Andrijic, Chief Innovation Officer, und Dr. Andreas Heitmann, Chief Engineer am Standort Rüsselsheim, beide Arnold NextG GmbH, beschreibt die Systemarchitektur, das Sicherheitskonzept und die praktische Umsetzung anhand eines autonomen und teleoperierten Traktors.